Un robot cuadrúpedo completa una maratón de 42 kilómetros sin recargar la batería
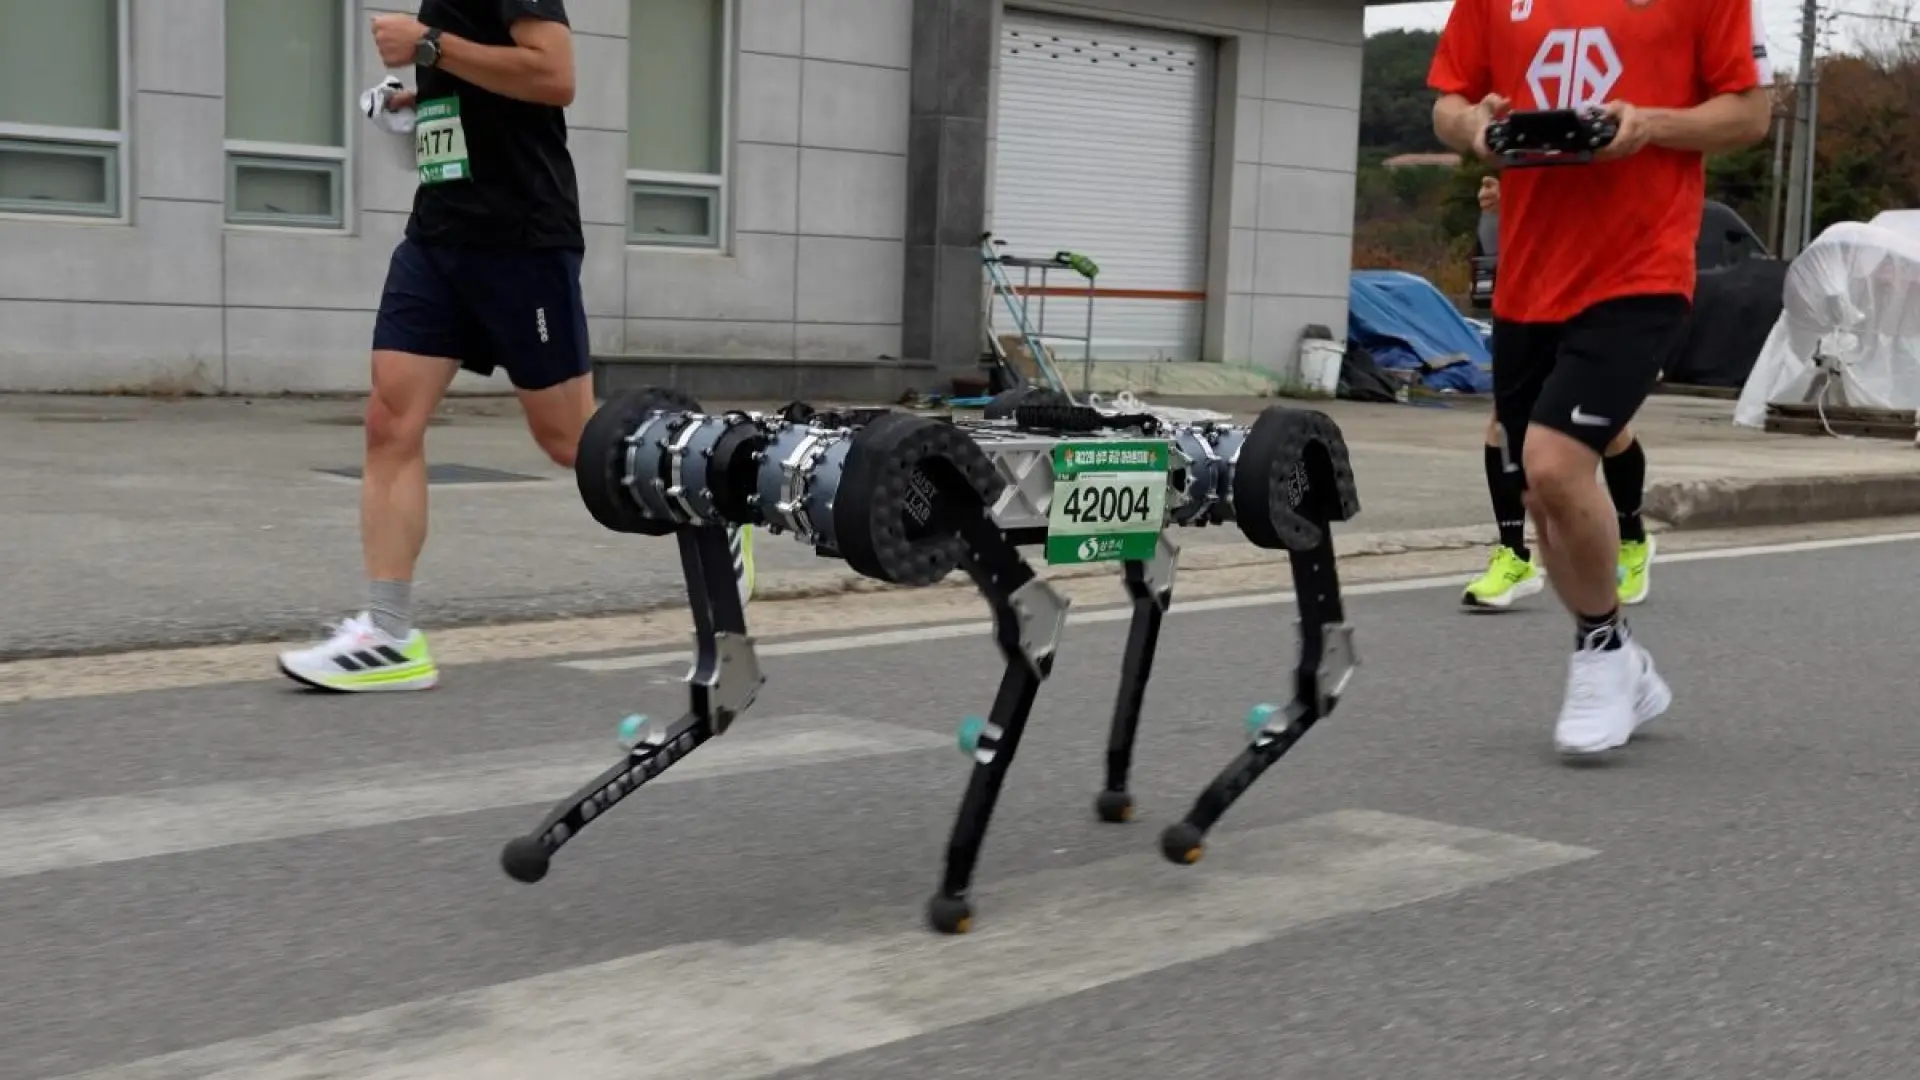
Un robot cuadrúpedo ha logrado recorrer una distancia equivalente a una maratón completa, 42 kilómetros, sin necesidad de detenerse para recargar su batería. El hito pone el foco en uno de los grandes retos de la robótica móvil: conseguir máquinas capaces de desplazarse durante horas sin que su autonomía limite su utilidad.
La compañía responsable del desarrollo asegura que el objetivo no es convertir al robot en un atleta. La carrera sirve, sobre todo, como demostración de las mejoras aplicadas a su sistema de movilidad y gestión energética, con la intención de trasladar esta tecnología a otros robots cuadrúpedos.
La autonomía, el gran desafío de los robots con patas
Los robots de cuatro patas pueden moverse por terrenos irregulares, superar obstáculos y mantener la estabilidad en superficies donde un robot con ruedas tendría más dificultades. Sin embargo, esa versatilidad suele tener un coste: caminar exige coordinar de forma constante motores, articulaciones, sensores y sistemas de control.
En un dispositivo de este tipo, cada paso implica ajustar el equilibrio y distribuir el peso del cuerpo. También es necesario analizar el entorno para adaptar la marcha a posibles cambios del terreno. Todo ese trabajo requiere energía, por lo que aumentar la autonomía no depende únicamente de instalar una batería de mayor capacidad.
Completar 42 kilómetros sin recarga apunta a una combinación de avances en distintos frentes. Entre ellos pueden estar una gestión más precisa de los motores, una planificación de movimiento más eficiente y un software capaz de elegir la marcha adecuada según las condiciones del recorrido.
Un recorrido que funciona como prueba de resistencia
La distancia de una maratón ofrece una referencia sencilla para medir la resistencia de una máquina. No se trata solo de comprobar cuánto tiempo permanece encendida, sino de evaluar cómo responde durante un desplazamiento prolongado, con continuos ciclos de apoyo, aceleración y corrección del equilibrio.
Una prueba de este tipo también permite detectar limitaciones que pueden pasar desapercibidas en demostraciones cortas. El calentamiento de los componentes, el desgaste mecánico, la pérdida de rendimiento de la batería y la estabilidad del sistema de control adquieren una importancia mucho mayor cuando el robot debe recorrer decenas de kilómetros.
La autonomía real de un robot cuadrúpedo depende, además, de factores como el peso que transporta, la velocidad, la inclinación del terreno, la temperatura y el tipo de superficie. Por eso, el dato de los 42 kilómetros debe entenderse como el resultado de una prueba concreta, no como una cifra universal aplicable a cualquier situación.
Más que una demostración deportiva
El interés del logro está en las aplicaciones que puede facilitar. Un robot con mayor autonomía podría trabajar durante más tiempo en tareas de inspección industrial, vigilancia, cartografía o revisión de infraestructuras sin regresar continuamente a una base de carga.
- Inspección: recorridos prolongados en fábricas, plantas energéticas o instalaciones de difícil acceso.
- Emergencias: apoyo en zonas peligrosas o inestables para las personas.
- Cartografía: recopilación de datos en espacios amplios y terrenos complejos.
- Logística: transporte de pequeños equipos o materiales en entornos donde las ruedas no resultan eficaces.
En todos estos casos, la autonomía puede marcar la diferencia entre un sistema útil y otro que necesite supervisión constante. Reducir las paradas para recargar también permite planificar mejor las operaciones y aprovechar sensores, cámaras y herramientas durante más tiempo.
La tecnología podría llegar a otros cuadrúpedos
La empresa insiste en que la prueba no busca presentar al robot como un corredor. El valor principal se encuentra en los sistemas que han permitido completar el recorrido: el control del consumo, la coordinación de los actuadores y la capacidad de mantener una marcha estable durante un periodo prolongado.
Estos avances podrían incorporarse a futuras generaciones de robots cuadrúpedos, con diseños y tamaños diferentes. La tecnología también podría adaptarse a modelos orientados a la industria, a la investigación o a trabajos de apoyo en exteriores.
El siguiente paso: autonomía útil en situaciones reales
El desafío ahora será comprobar cómo se comporta esta eficiencia fuera de una prueba de resistencia. Las aplicaciones profesionales exigen algo más que recorrer una larga distancia: el robot debe transportar cargas, interpretar su entorno, superar obstáculos, comunicarse con los operadores y ejecutar tareas específicas.
También será necesario conocer aspectos como el tiempo de recarga, la vida útil de la batería, el mantenimiento de los componentes y el rendimiento en terrenos variables. La autonomía debe ir acompañada de fiabilidad, seguridad y costes asumibles para que los robots cuadrúpedos puedan desplegarse a gran escala.
Con todo, recorrer una maratón completa sin recargar representa un avance relevante para la robótica móvil. La demostración muestra que el futuro de estos equipos no pasa únicamente por hacerlos más fuertes o más rápidos, sino también por conseguir que trabajen durante más tiempo con un consumo energético controlado.