GMV prueba en Fuerteventura una tecnología de la ESA para que los rovers lunares superen obstáculos sin detenerse
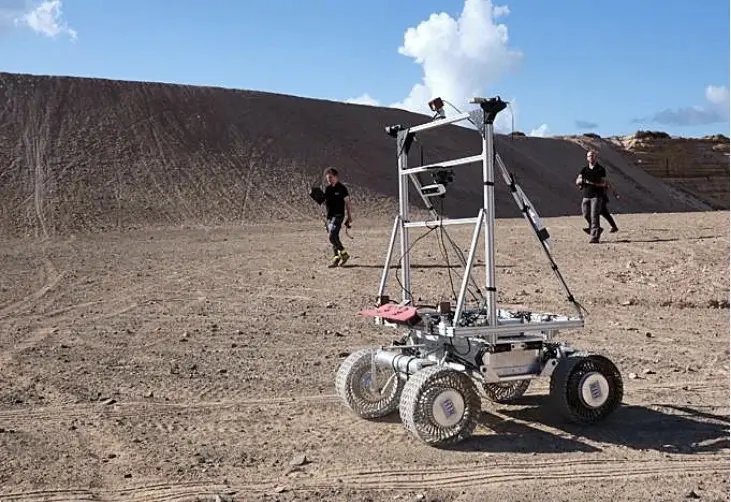
La empresa tecnológica GMV ha probado en Fuerteventura una tecnología desarrollada por la Agencia Espacial Europea (ESA) que permitirá a los futuros rovers lunares desplazarse por terrenos irregulares sin tener que detenerse cada vez que encuentren un obstáculo.
El objetivo de estos ensayos es mejorar la autonomía y la eficiencia de los vehículos que exploren la superficie de la Luna. En un entorno tan exigente como el lunar, avanzar con seguridad resulta esencial: una maniobra innecesaria o una parada prolongada puede consumir recursos valiosos y limitar el alcance de la misión.
Un sistema pensado para tomar decisiones durante la marcha
La tecnología probada está diseñada para que el rover pueda analizar el terreno y adaptar su trayectoria mientras continúa avanzando. De este modo, el vehículo no necesita interrumpir su recorrido cada vez que detecta una roca, una irregularidad del suelo u otro elemento que dificulte el paso.
Esta capacidad de navegación resulta especialmente relevante en la Luna, donde los vehículos deberán operar con un alto grado de autonomía. La distancia con la Tierra provoca retrasos en las comunicaciones, por lo que no siempre será posible que los equipos de control intervengan de forma inmediata ante cada obstáculo.
La solución de la ESA busca que el rover pueda reaccionar de manera más fluida y escoger una alternativa viable sobre el terreno. El sistema debe combinar la percepción del entorno con la planificación de la ruta, dos funciones decisivas para avanzar por superficies que pueden presentar pendientes, piedras y zonas difíciles de atravesar.
Fuerteventura, un entorno útil para simular la exploración lunar
Las pruebas se han realizado en Fuerteventura, un territorio que ofrece paisajes volcánicos y superficies áridas con características apropiadas para poner a prueba tecnologías de movilidad espacial. Este tipo de escenarios permite recrear, dentro de las limitaciones de un entorno terrestre, algunos de los desafíos que los rovers encontrarán en la Luna.
Los ensayos en espacios naturales ayudan a comprobar cómo responde el vehículo ante un terreno cambiante y con obstáculos reales. También permiten evaluar la coordinación entre los sensores, el software de navegación y los sistemas encargados de controlar el movimiento del rover.
Antes de que una tecnología pueda incorporarse a una misión espacial, necesita superar distintas fases de validación. Las pruebas terrestres sirven para detectar posibles fallos, ajustar los algoritmos y verificar que las decisiones del sistema son coherentes en situaciones variadas.
Más autonomía para las futuras misiones lunares
La movilidad será uno de los grandes retos de la próxima generación de misiones lunares. Los rovers tendrán que recorrer zonas de interés científico, transportar instrumentos y acceder a lugares que no resulten sencillos para otros vehículos o para los astronautas.
En este contexto, poder desplazarse sin detenerse ante cada obstáculo puede traducirse en un uso más eficiente de la energía y del tiempo operativo. La autonomía también puede facilitar la exploración de áreas más amplias, especialmente cuando las condiciones de iluminación, comunicación o visibilidad sean limitadas.
La mejora no consiste únicamente en aumentar la velocidad del rover. La prioridad es lograr un movimiento seguro, constante y adaptado al terreno. Un vehículo capaz de modificar su trayectoria en marcha puede reducir el número de interrupciones y aprovechar mejor sus sistemas de navegación.
Una pieza más de la tecnología para volver a la Luna
El desarrollo de sistemas de conducción autónoma forma parte de los esfuerzos europeos para preparar futuras operaciones en la superficie lunar. La navegación, la identificación de obstáculos y la planificación de rutas serán elementos clave tanto en misiones robóticas como en aquellas que respalden la presencia humana.
La prueba de GMV en Fuerteventura representa un paso dentro de ese proceso de maduración tecnológica. El trabajo permitirá seguir perfeccionando una solución de la ESA orientada a que los rovers puedan actuar con mayor independencia y aprovechar mejor sus recursos durante la exploración.
Con tecnologías de este tipo, los vehículos lunares podrán afrontar los obstáculos de forma más dinámica y mantener la marcha cuando las condiciones lo permitan. El resultado esperado es una exploración más eficiente, con rovers preparados para recorrer terrenos complejos sin depender de una orden remota después de cada incidencia.