Por qué un objeto submarino puede estar cerca y no aparecer en el sonar
Detectar un objeto bajo el agua no consiste simplemente en encender un sonar y esperar una señal clara. La temperatura, la salinidad, el ruido ambiental y la posición de los sensores pueden alterar la propagación del sonido hasta el punto de que un vehículo submarino pase inadvertido aunque se encuentre a escasa distancia.
Así lo explica Federico Supervielle, marino español, al analizar las dificultades que plantea la vigilancia submarina y el control de vehículos no tripulados. En este entorno, la información que recibe un operador depende tanto de las características del objetivo como de las condiciones físicas del mar.
El agua no transmite el sonido de forma uniforme
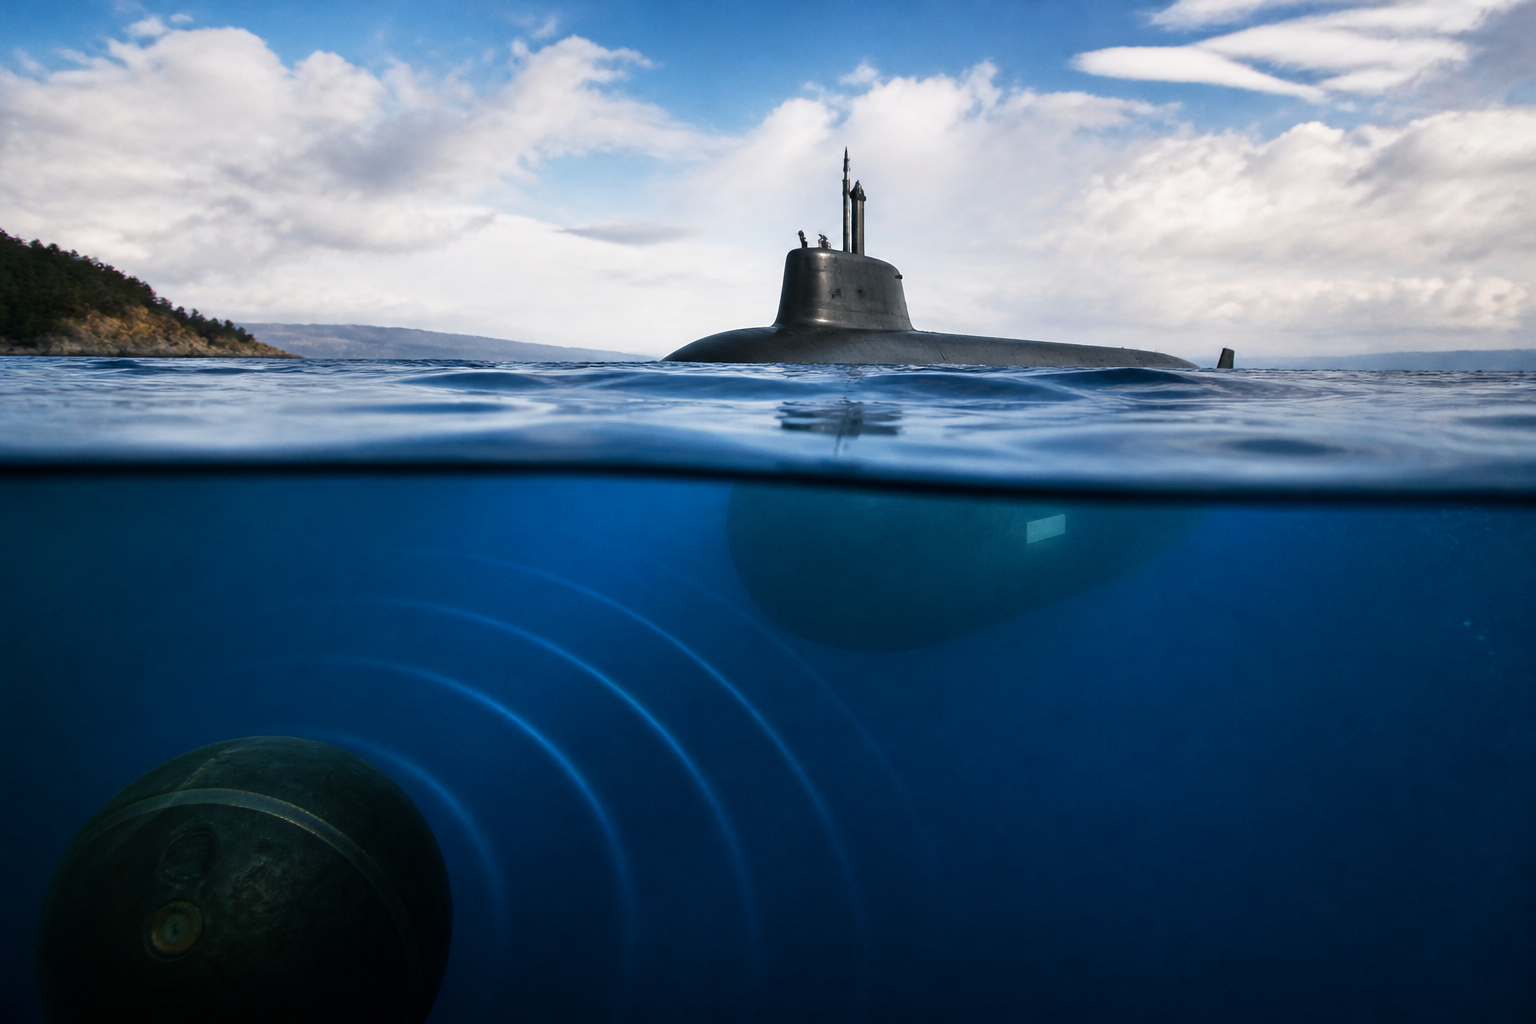
El sonar utiliza ondas acústicas para localizar objetos. Según el sistema, puede emitir una señal y medir su rebote o escuchar los sonidos generados por otras embarcaciones y vehículos. Sin embargo, esas ondas no avanzan siempre en línea recta ni mantienen la misma intensidad durante todo el recorrido.
La temperatura y la salinidad modifican la velocidad del sonido en el agua. Cuando ambas variables cambian entre capas, las ondas pueden desviarse, concentrarse en determinadas zonas o quedar parcialmente aisladas de los sensores. Este fenómeno crea áreas en las que la detección resulta más complicada.
Una variación térmica especialmente marcada, conocida como termoclina, puede actuar como una frontera acústica. Un objeto situado al otro lado de esa capa puede generar un eco débil, deformado o difícil de distinguir del ruido de fondo.
La posición del sensor resulta decisiva
No todos los sonares observan el entorno de la misma manera. La cobertura depende de si el sensor está instalado en el casco de un buque, remolcado a cierta profundidad o integrado en un vehículo submarino. Cada configuración ofrece ventajas, pero también zonas ciegas y limitaciones operativas.
Un sensor demasiado próximo a la superficie puede verse afectado por el oleaje, las burbujas y la actividad de las embarcaciones. En cambio, uno situado a mayor profundidad puede obtener mejores condiciones acústicas, aunque su alcance y su capacidad de maniobra dependerán del equipo utilizado.
La geometría también importa. La orientación del objetivo, su tamaño, el material del casco y la presencia de elementos que reflejen o absorban el sonido condicionan la intensidad del eco. Un objeto pequeño o situado en un ángulo desfavorable puede ofrecer una firma acústica muy reducida.
El ruido del mar complica la identificación
El océano está lejos de ser un entorno silencioso. Motores, hélices, tráfico marítimo, corrientes, lluvia y fauna marina generan señales que se mezclan con la información que busca el operador. En zonas con mucha actividad, separar un contacto real de una interferencia exige experiencia y sistemas capaces de procesar grandes cantidades de datos.
El ruido no solo dificulta localizar un objeto. También puede impedir determinar si se trata de una embarcación, un animal, una formación natural o un vehículo no tripulado. Por eso, una detección inicial suele necesitar confirmación mediante varias pasadas, sensores diferentes o un cambio de posición.
La discreción del propio objetivo añade otra dificultad. Un vehículo submarino diseñado para reducir su firma acústica puede emitir muy poco ruido y reflejar de forma limitada las señales activas. En determinadas condiciones, esa combinación permite que permanezca oculto durante más tiempo.
Los vehículos no tripulados exigen control constante
Las limitaciones de la detección afectan directamente a los vehículos submarinos no tripulados. Estos sistemas pueden operar durante largos periodos sin una tripulación a bordo, pero necesitan conocer con precisión su posición y el entorno que los rodea para cumplir la misión con seguridad.
La comunicación bajo el agua tampoco es sencilla. Las ondas de radio apenas penetran en el medio, por lo que se recurre principalmente a enlaces acústicos, que ofrecen menos velocidad y pueden sufrir interrupciones. En consecuencia, el vehículo puede pasar parte del tiempo ejecutando órdenes recibidas con anterioridad y tomando decisiones dentro de unos márgenes programados.
Si la información de los sensores es incompleta, aumentan los riesgos de desviación, colisión o pérdida temporal del contacto. El problema se agrava cuando varios vehículos operan a la vez, ya que deben coordinar sus movimientos y compartir datos sin disponer de una conexión continua y estable.
La detección submarina requiere combinar datos
La conclusión es que no existe un sensor capaz de ofrecer por sí solo una imagen perfecta del entorno submarino. La vigilancia eficaz depende de combinar sonares activos y pasivos, datos oceanográficos, información de navegación y análisis de los patrones acústicos.
También resulta esencial repetir las observaciones desde distintos ángulos y profundidades. Un contacto que no aparece en una pasada puede hacerse visible cuando cambia la posición del buque, se modifica la frecuencia de búsqueda o se utiliza otro tipo de sensor.
En el mar, la ausencia de una señal no demuestra necesariamente que no haya ningún objeto. Como resume el análisis de Supervielle, es posible tener un objeto submarino prácticamente al lado y no verlo en el sonar. La tecnología mejora las capacidades de vigilancia, pero las condiciones del océano siguen imponiendo límites que obligan a interpretar cada detección con cautela.