Drones capaces de orientarse sin satélites: la navegación visual española se pone a prueba
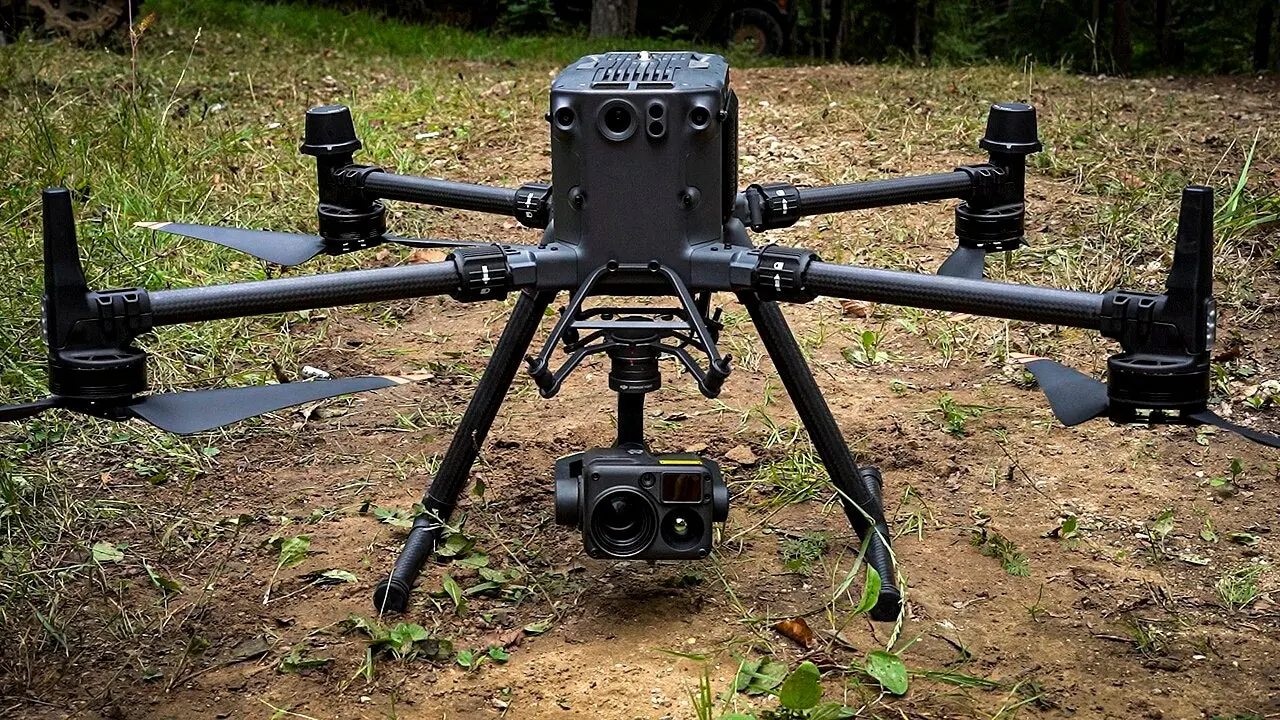
La navegación autónoma de drones avanza hacia un escenario en el que las aeronaves no dependan exclusivamente de las señales de posicionamiento por satélite. Un proyecto europeo en el que participan las compañías españolas GMV e Indra ha ensayado un sistema capaz de reconocer el terreno mediante cámaras y procesar esa información durante el vuelo.
La tecnología permite que el dron calcule su posición a partir de las imágenes que captura, sin necesidad de apoyarse de forma constante en el GPS u otros sistemas similares. Las pruebas se realizaron en Portugal y sirvieron tanto para demostrar el potencial de la navegación visual como para identificar uno de sus principales límites: el vuelo sobre el mar.
Orientación mediante cámaras y procesamiento a bordo
El planteamiento se basa en que el dron observe el entorno y encuentre elementos reconocibles del paisaje. La aeronave analiza las imágenes obtenidas en tiempo real, compara patrones y referencias del terreno y utiliza esa información para estimar dónde se encuentra y hacia dónde debe desplazarse.
Este enfoque recibe habitualmente el nombre de navegación visual. A diferencia de los sistemas que dependen de una señal externa, el procesamiento se realiza en el propio vehículo. De este modo, el dron puede mantener una referencia de su posición incluso cuando la cobertura satelital es débil, está bloqueada o no resulta fiable.
La capacidad de analizar las imágenes durante el vuelo es especialmente importante para las operaciones autónomas. El sistema no necesita enviar todos los datos a una estación en tierra para tomar decisiones básicas, lo que puede reducir la dependencia de las comunicaciones y acelerar la respuesta ante cambios en el entorno.
Un ensayo en Portugal con una conclusión relevante
Las pruebas desarrolladas en Portugal permitieron evaluar el comportamiento de esta tecnología en condiciones reales. El terreno ofrecía referencias visuales que el dron podía identificar, como formas del paisaje y otros elementos estables utilizados para calcular su posición.
Sin embargo, los ensayos también pusieron de manifiesto una dificultad determinante. Cuando la aeronave sobrevuela el mar, la superficie presenta menos detalles fijos que puedan servir como puntos de referencia. El agua cambia con las olas, refleja la luz y puede ofrecer una imagen muy homogénea, especialmente desde cierta altura.
Esta limitación afecta directamente a la precisión de la navegación visual. Si el sistema no encuentra suficientes características distintivas, le resulta más complicado establecer cómo se ha desplazado el dron o confirmar su ubicación. El reto no invalida la tecnología, pero sí muestra que su rendimiento depende en buena medida del entorno.
Una alternativa para entornos sin cobertura fiable
La navegación sin satélites puede resultar útil en situaciones en las que las señales de posicionamiento no están disponibles o sufren interferencias. También puede aportar una capa adicional de seguridad, al combinar la información visual con otros sensores y sistemas de navegación.
En operaciones de vigilancia, inspección o respuesta ante emergencias, disponer de varias fuentes de posicionamiento puede ayudar a mantener el control de la aeronave. Un dron que no dependa de una única señal tendría más recursos para continuar la misión o regresar a una zona segura si detecta una pérdida de cobertura.
El sistema también encaja con la evolución de los drones autónomos. Estas aeronaves necesitan percibir el entorno, interpretar lo que sucede y actuar con una intervención humana cada vez menor. Para ello, no basta con seguir coordenadas: deben ser capaces de entender el espacio que las rodea y adaptar su trayectoria.
El desafío de volar sobre el mar
La experiencia en Portugal subraya que la navegación visual no ofrece el mismo resultado en todos los escenarios. En zonas terrestres, edificios, carreteras, árboles, montañas o formaciones del terreno pueden proporcionar referencias relativamente estables. Sobre el mar, en cambio, esas señales desaparecen o son mucho menos consistentes.
La iluminación es otro factor que puede influir en el sistema. Los cambios de luz, los reflejos intensos y la niebla pueden dificultar la identificación de patrones. Por esa razón, una solución destinada a operar de forma fiable debe combinar la visión artificial con tecnologías complementarias y algoritmos capaces de valorar la calidad de las referencias disponibles.
El procesamiento a bordo también exige un equilibrio entre capacidad de cálculo, consumo energético y peso. Los drones tienen recursos limitados, por lo que el hardware y el software deben analizar las imágenes con rapidez sin reducir de forma significativa su autonomía.
Hacia una navegación más resistente
La participación de GMV e Indra en este proyecto refleja el interés de la industria española por las tecnologías de navegación autónoma y percepción artificial. El objetivo no es sustituir necesariamente todos los sistemas existentes, sino avanzar hacia una arquitectura más resistente, capaz de combinar distintas fuentes de información.
El resultado de las pruebas ofrece una conclusión doble: los drones pueden utilizar el reconocimiento visual del terreno para orientarse durante el vuelo, pero todavía necesitan soluciones específicas para escenarios con pocas referencias, como el mar abierto.
La navegación visual se perfila así como una herramienta complementaria para los drones del futuro. Su desarrollo permitirá ampliar las operaciones autónomas en tierra y, con nuevas técnicas de percepción y fusión de sensores, acercar esa autonomía a entornos más complejos.