La navegación autónoma llega al control del oídio en fresas sin necesidad de raíles
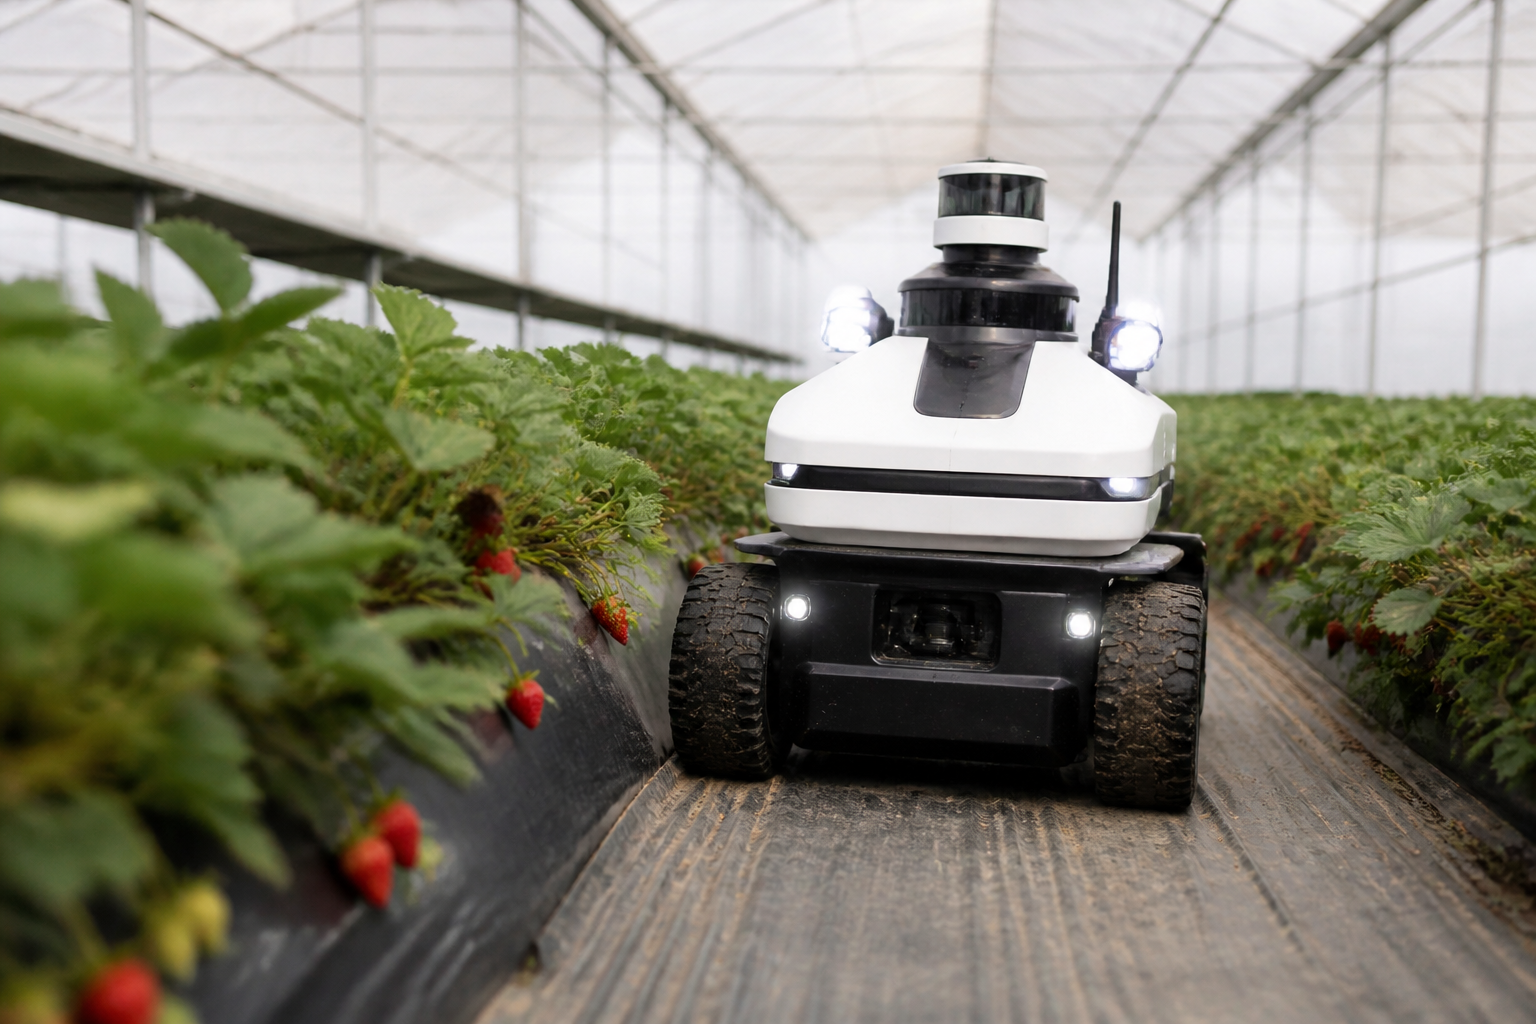
Los robots agrícolas empiezan a abrirse paso en invernaderos donde hasta ahora la automatización dependía de raíles tubulares, pasillos perfectamente despejados y superficies regulares. La nueva generación de sistemas autónomos afronta un escenario mucho más exigente: instalaciones a oscuras, suelo húmedo e irregular, obstáculos imprevistos y cultivos distribuidos en varias líneas.
El objetivo es aplicar tratamientos contra el oídio de forma localizada y precisa en las plantas de fresa. Esta enfermedad, causada por hongos que afectan a hojas, flores y frutos, puede reducir el rendimiento y deteriorar la calidad comercial de la cosecha. La navegación autónoma permite que el robot recorra el invernadero sin depender de una infraestructura fija y actúe allí donde sea necesario.
Un invernadero real no es un circuito de pruebas
En un entorno controlado, un robot puede desplazarse siguiendo una ruta predeterminada. Sin embargo, los invernaderos comerciales presentan condiciones cambiantes: charcos, desniveles, mangueras, cajas, herramientas o equipos de riego que no estaban previstos en el mapa inicial.
El reto aumenta cuando la operación se realiza de noche. La ausencia de luz impide confiar únicamente en cámaras convencionales y obliga a combinar distintos sensores. El sistema debe reconocer el espacio, calcular una trayectoria segura y corregirla en tiempo real sin dañar las plantas ni quedarse atascado.
Incluso un obstáculo aparentemente menor, como una bomba que sobresale en mitad del recorrido, puede bloquear a una máquina diseñada para circular por una línea fija. La autonomía se demuestra precisamente en estas situaciones: detectar el objeto, detenerse, buscar una alternativa y continuar el trabajo sin intervención humana constante.
Cómo se orienta un robot sin raíles
La tecnología de navegación se apoya en una combinación de sensores de percepción y sistemas de posicionamiento. Los dispositivos láser pueden medir las distancias con precisión y construir una representación tridimensional del entorno, mientras que las cámaras ayudan a identificar plantas, pasillos y elementos de la instalación.
En condiciones de oscuridad, los sensores que no dependen de la iluminación visible adquieren una importancia especial. El robot puede utilizar la información obtenida para localizar su posición, comparar el entorno con el mapa almacenado y actualizarlo cuando aparecen cambios.
La unidad de control procesa esos datos para decidir la velocidad, la dirección y la maniobra más segura. Si el suelo presenta humedad o irregularidades, el sistema también debe adaptar el movimiento para limitar el riesgo de deslizamiento. No se trata solo de avanzar, sino de mantener la estabilidad y proteger tanto el cultivo como el propio equipo.
Tratamientos más precisos contra el oídio
La navegación autónoma es una pieza clave, pero el valor agrícola del sistema está en su capacidad para aplicar tratamientos de manera selectiva. El robot puede desplazarse entre las filas y acercar sus herramientas a la zona de la planta que necesita atención, evitando cubrir de forma indiscriminada todo el invernadero.
Una aplicación más precisa puede contribuir a reducir el consumo de productos fitosanitarios y a limitar la exposición de las plantas que no presentan síntomas. También facilita intervenciones tempranas, un aspecto importante en el control del oídio, ya que la enfermedad puede extenderse rápidamente en ambientes protegidos con humedad y ventilación insuficiente.
La detección de signos compatibles con la enfermedad puede apoyarse en cámaras y modelos de análisis de imagen. Estos sistemas buscan cambios de color, presencia de polvo blanquecino o alteraciones en hojas y frutos. Aun así, la decisión final debe integrarse en una estrategia agronómica más amplia, junto con la ventilación, el riego, la humedad y el seguimiento realizado por técnicos.
Más flexibilidad para las explotaciones
Eliminar los raíles tubulares reduce la dependencia de una infraestructura específica y puede facilitar la adaptación del robot a diferentes invernaderos. Esta flexibilidad resulta especialmente relevante en explotaciones que combinan varias zonas de cultivo o que no pueden asumir obras para instalar vías de circulación permanentes.
También abre la puerta a utilizar la misma plataforma para otras tareas. Además del control del oídio, un robot capaz de moverse de forma autónoma podría apoyar la supervisión del estado de las plantas, detectar frutos maduros, transportar pequeñas cargas o revisar incidencias en los sistemas de riego.
La operación nocturna añade otra ventaja: permite trabajar sin interferir con las labores diurnas y aprovechar periodos en los que el invernadero está vacío. No obstante, la seguridad debe ser prioritaria. El equipo necesita detenerse ante la presencia de personas, mantener distancias adecuadas respecto a los cultivos y contar con sistemas de emergencia accesibles.
Un paso hacia una agricultura más automatizada
El control autónomo del oídio en fresas refleja una tendencia clara en la agricultura tecnológica: pasar de máquinas que repiten recorridos fijos a plataformas capaces de interpretar su entorno. La navegación sin raíles permite llevar la automatización a instalaciones menos uniformes y afrontar las condiciones que suelen quedar fuera de los escenarios ideales.
El desafío ahora consiste en demostrar que estas soluciones pueden trabajar con fiabilidad durante largos periodos, mantener costes asumibles y ofrecer resultados consistentes en explotaciones de distinto tamaño. Si lo consiguen, los robots autónomos podrían convertirse en una herramienta habitual para proteger los cultivos, optimizar los tratamientos y mejorar la eficiencia de los invernaderos de fresa.