Un robot de Fudan obtiene energía de superficies metálicas y puede operar durante 150 días
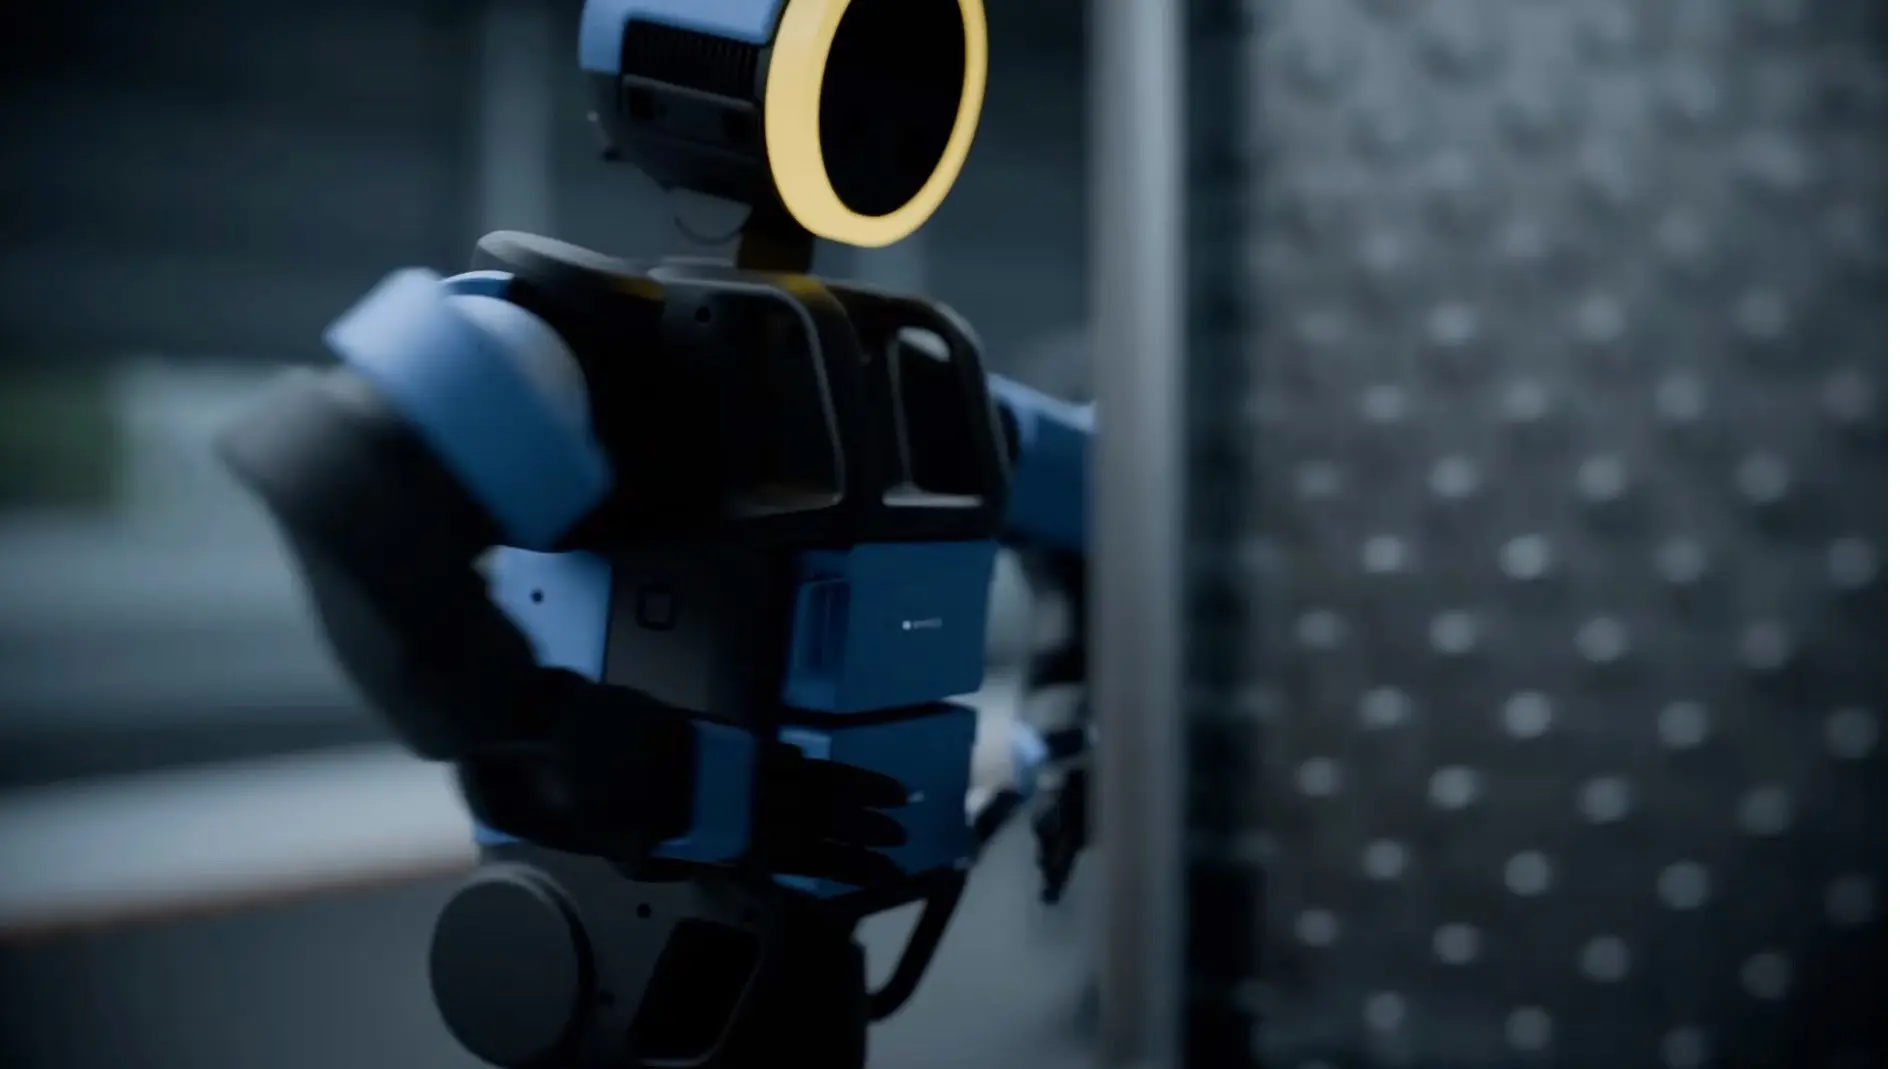
Un equipo de la Universidad de Fudan, en Shanghái, ha desarrollado un robot capaz de aprovechar la energía presente en superficies metálicas mediante una membrana integrada en sus patas. El sistema permite que el dispositivo funcione de forma intermitente durante hasta 150 días, una autonomía especialmente relevante para tareas de supervisión en lugares donde cambiar o recargar una batería resulta complicado.
La propuesta está pensada para robots que deben desplazarse o permanecer sobre estructuras metálicas, como conductos, tuberías, maquinaria industrial o instalaciones de difícil acceso. En estos entornos, las soluciones convencionales suelen depender de baterías que limitan el tiempo de funcionamiento y obligan a realizar operaciones de mantenimiento.
Una membrana para captar energía durante el movimiento
El elemento central de esta innovación se encuentra en las patas del robot. Una membrana especial aprovecha la interacción con la superficie metálica para generar pequeñas cantidades de energía eléctrica. El dispositivo puede almacenar ese suministro y utilizarlo cuando necesita desplazarse, activar sensores o ejecutar otras funciones.
Este enfoque no busca que el robot opere de manera continua como una máquina conectada a la red. Su objetivo es distinto: alternar periodos de actividad y reposo para prolongar al máximo la duración de la misión. Durante las fases de inactividad, el sistema puede conservar la energía disponible hasta reunir la suficiente para volver a actuar.
La estrategia resulta adecuada para labores de vigilancia en las que no es necesario mantener los motores encendidos constantemente. Un robot puede avanzar una distancia determinada, detenerse para recoger datos y permanecer en espera hasta que sea necesario realizar una nueva inspección.
Supervisión prolongada en instalaciones industriales
La autonomía intermitente de 150 días abre posibilidades en sectores donde las inspecciones periódicas son costosas o entrañan riesgos para los trabajadores. El robot podría emplearse como plataforma móvil para revisar zonas metálicas de instalaciones industriales, detectar cambios en el entorno o recoger información de sensores distribuidos a lo largo de una estructura.
Entre las aplicaciones potenciales se encuentran la vigilancia de conductos, la inspección de maquinaria y el seguimiento de superficies metálicas en infraestructuras complejas. En estos escenarios, reducir la dependencia de las baterías permitiría diseñar misiones más largas y disminuir las intervenciones necesarias para mantener el dispositivo operativo.
También podría ser útil en espacios estrechos o de acceso restringido. Un equipo capaz de desplazarse sobre metal y permanecer activo durante varios meses no tendría que regresar con frecuencia a una estación de carga, una ventaja importante en entornos donde el acceso es lento, peligroso o directamente imposible.
Una alternativa a las baterías tradicionales
Las baterías siguen siendo una de las principales limitaciones de los robots pequeños. A medida que aumenta el número de sensores y funciones, también lo hace el consumo energético. Para compensarlo, los fabricantes deben instalar baterías más grandes, reducir el peso del sistema o aceptar tiempos de funcionamiento más cortos.
La captación de energía desde la propia superficie ofrece una vía diferente. En lugar de depender exclusivamente de la capacidad almacenada antes de iniciar la misión, el robot puede recuperar parte de la energía durante su funcionamiento. Esta solución puede complementar a una batería de menor tamaño y mejorar la autonomía total sin aumentar tanto el peso.
El rendimiento, no obstante, dependerá de varios factores. La calidad del contacto entre la membrana y el metal, el tipo de superficie, el estado de las patas y las condiciones de movimiento pueden influir en la cantidad de energía obtenida. Por eso, el sistema parece especialmente orientado a tareas de bajo consumo y a robots que trabajen con ciclos de actividad planificados.
El reto de pasar del laboratorio a la industria
La demostración de una autonomía tan prolongada representa un avance, pero su adopción en entornos reales exigirá nuevas pruebas. Los robots destinados a instalaciones industriales deben resistir polvo, humedad, vibraciones, cambios de temperatura y posibles irregularidades en las superficies metálicas.
También será necesario comprobar cómo se comporta la membrana después de miles de ciclos de contacto. La durabilidad del material, la capacidad de mantener una conexión estable y la eficiencia energética serán factores decisivos antes de plantear despliegues a gran escala.
La tecnología desarrollada por la Universidad de Fudan apunta a una evolución de los robots de inspección: máquinas más pequeñas, menos dependientes de las recargas y capaces de permanecer durante largos periodos en lugares difíciles de supervisar. Si logra superar las exigencias de la industria, la captación de energía desde superficies metálicas podría convertirse en una herramienta clave para mantener bajo vigilancia conductos, estructuras y maquinaria durante meses.