Una mano robótica capaz de caminar sola recuerda a Cosa, la mascota de la familia Addams
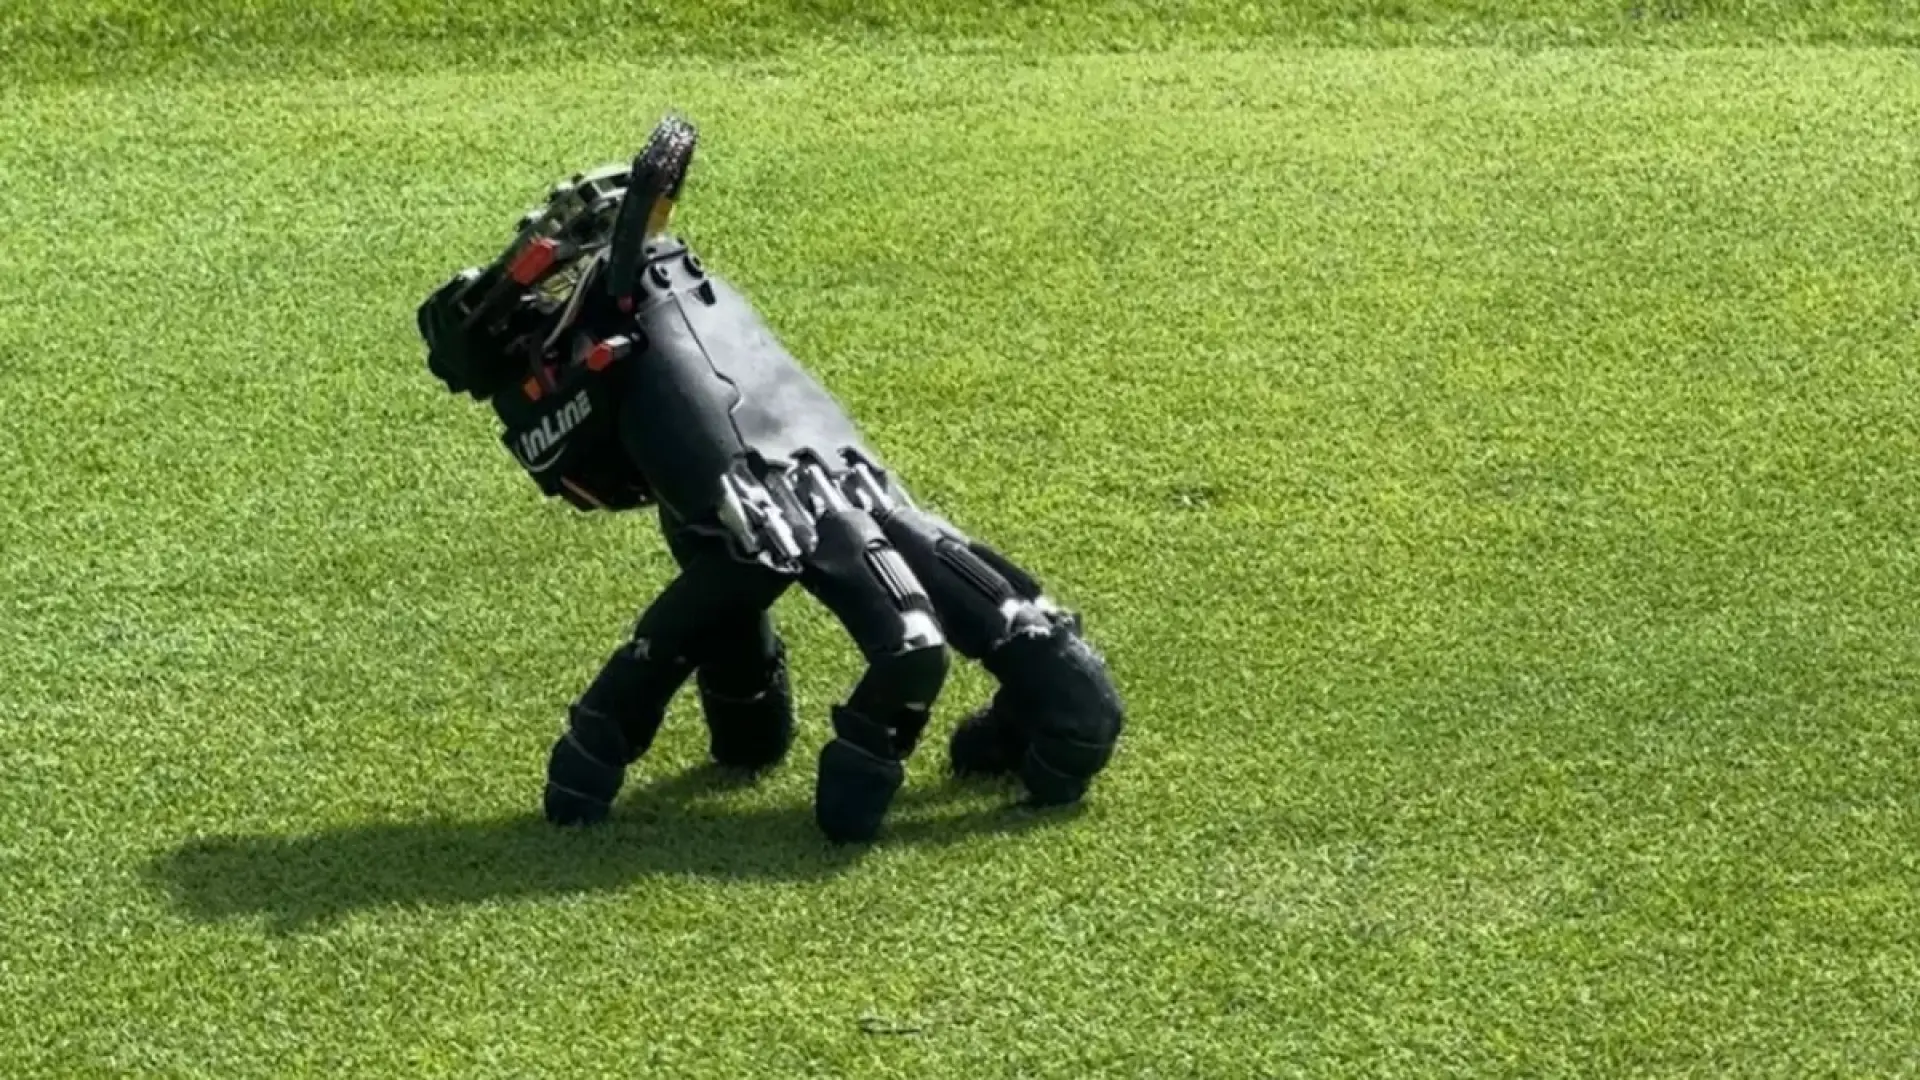
Las manos robóticas han dejado de ser simples herramientas para agarrar objetos. Un nuevo diseño lleva esta tecnología un paso más allá con una capacidad tan llamativa como poco habitual: puede desplazarse por sus propios medios, arrastrarse sobre distintas superficies, empujar objetos y recuperar la posición después de una caída.
El resultado recuerda inevitablemente a Cosa, el personaje de la familia Addams que se mueve de forma independiente pese a estar formado únicamente por una mano. La comparación resulta visualmente atractiva, pero detrás de esta innovación hay un reto de ingeniería relacionado con la movilidad, el equilibrio y el control de robots con una estructura muy limitada.
Una mano robótica que no necesita piernas
El principal interés del proyecto está en que la mano no se limita a manipular elementos desde una posición fija. Sus dedos y la palma participan también en el desplazamiento, de modo que el dispositivo puede apoyarse, impulsarse y cambiar de posición sobre el suelo o una superficie de trabajo.
Esta forma de locomoción permite que el robot se arrastre sin incorporar ruedas, patas convencionales ni una estructura adicional claramente diferenciada. Cada movimiento exige coordinar varios actuadores y ajustar continuamente los puntos de apoyo para evitar que la mano pierda estabilidad.
La capacidad de avanzar sobre diferentes superficies es especialmente relevante. Un robot diseñado para moverse únicamente sobre una mesa lisa tendría una utilidad muy limitada. En cambio, la posibilidad de adaptarse a distintos niveles de rozamiento o pequeñas irregularidades abre la puerta a escenarios más variados, aunque el rendimiento dependerá de las condiciones concretas de cada entorno.
Más que desplazarse: también puede interactuar
Además de caminar o arrastrarse, esta mano robótica puede empujar objetos. Esa función amplía su margen de actuación, ya que no solo cambia de posición, sino que también puede modificar lo que encuentra a su alrededor.
Empujar un objeto requiere controlar la fuerza aplicada y mantener el contacto durante el movimiento. Si la presión es insuficiente, el elemento no se desplaza; si es excesiva, el robot puede perder el equilibrio o alterar la trayectoria. La coordinación entre los dedos, la palma y los sistemas de control resulta, por tanto, esencial.
El comportamiento también plantea una cuestión interesante: una mano capaz de moverse por sí misma puede convertirse en una plataforma móvil para tareas de manipulación. En determinados casos, podría acercarse hasta un objeto, colocarse en una posición adecuada y utilizar sus dedos sin depender de un brazo robótico de mayor tamaño.
La recuperación tras una caída, uno de sus puntos clave
Los robots móviles suelen enfrentarse a un problema evidente: qué ocurre cuando pierden el equilibrio. En este caso, la mano ha sido diseñada para levantarse después de caer, una capacidad que mejora su autonomía y reduce la necesidad de intervención humana.
Para conseguirlo, el sistema debe identificar su orientación y seleccionar una secuencia de movimientos que le permita volver a apoyarse de forma estable. No basta con activar los dedos al azar. El robot necesita coordinar cada articulación, distribuir el peso y generar el impulso suficiente para recuperar su posición.
Esta función puede parecer anecdótica, pero es fundamental en cualquier máquina que opere fuera de un entorno perfectamente controlado. Las caídas pueden producirse por un obstáculo, un cambio de superficie o un movimiento mal calculado. Poder continuar después de un incidente convierte al dispositivo en una solución más resistente y práctica.
Posibles aplicaciones de esta tecnología
Aunque el diseño tiene un componente experimental y sorprendente, sus capacidades podrían servir para investigar nuevas formas de locomoción robótica. También puede aportar ideas para crear sistemas capaces de combinar desplazamiento y manipulación en un único conjunto compacto.
- Robótica de asistencia: una mano móvil podría acercarse a objetos en espacios reducidos y colaborar en tareas sencillas.
- Inspección: su reducido tamaño facilitaría el acceso a zonas donde un robot convencional tendría dificultades.
- Investigación en prótesis: el control independiente de los dedos y la recuperación del equilibrio pueden inspirar nuevos diseños.
- Entornos industriales: podría estudiar cómo manipular piezas desde diferentes ángulos sin recurrir siempre a brazos robóticos completos.
- Educación y experimentación: su comportamiento ofrece una plataforma visual para analizar locomoción, estabilidad e interacción física.
Un avance llamativo, todavía con retos por resolver
La capacidad de caminar, empujar y levantarse no significa que esta mano robótica pueda desenvolverse como una persona. La autonomía, la velocidad, la duración de la batería y la precisión del control serán factores determinantes antes de pensar en usos comerciales generalizados.
También habrá que valorar su funcionamiento con superficies mojadas, inclinadas o especialmente irregulares. Del mismo modo, el contacto con objetos frágiles exigirá un control de fuerza mucho más preciso que el necesario para empujar elementos resistentes.
De momento, la propuesta destaca por replantear qué puede hacer una mano robótica cuando deja de estar anclada a un brazo o a una base fija. Su apariencia recuerda a Cosa, pero su importancia va más allá de la referencia cinematográfica: demuestra que la locomoción puede integrarse en estructuras pequeñas y especializadas.
La mano robótica que se mueve sola representa así una línea de investigación con potencial para unir movilidad y manipulación en un único dispositivo. Un paso curioso, visualmente espectacular y técnicamente complejo hacia robots más autónomos, adaptables y capaces de recuperarse de los imprevistos.