La pared de cristal que un robot no siempre detecta y que complica su navegación
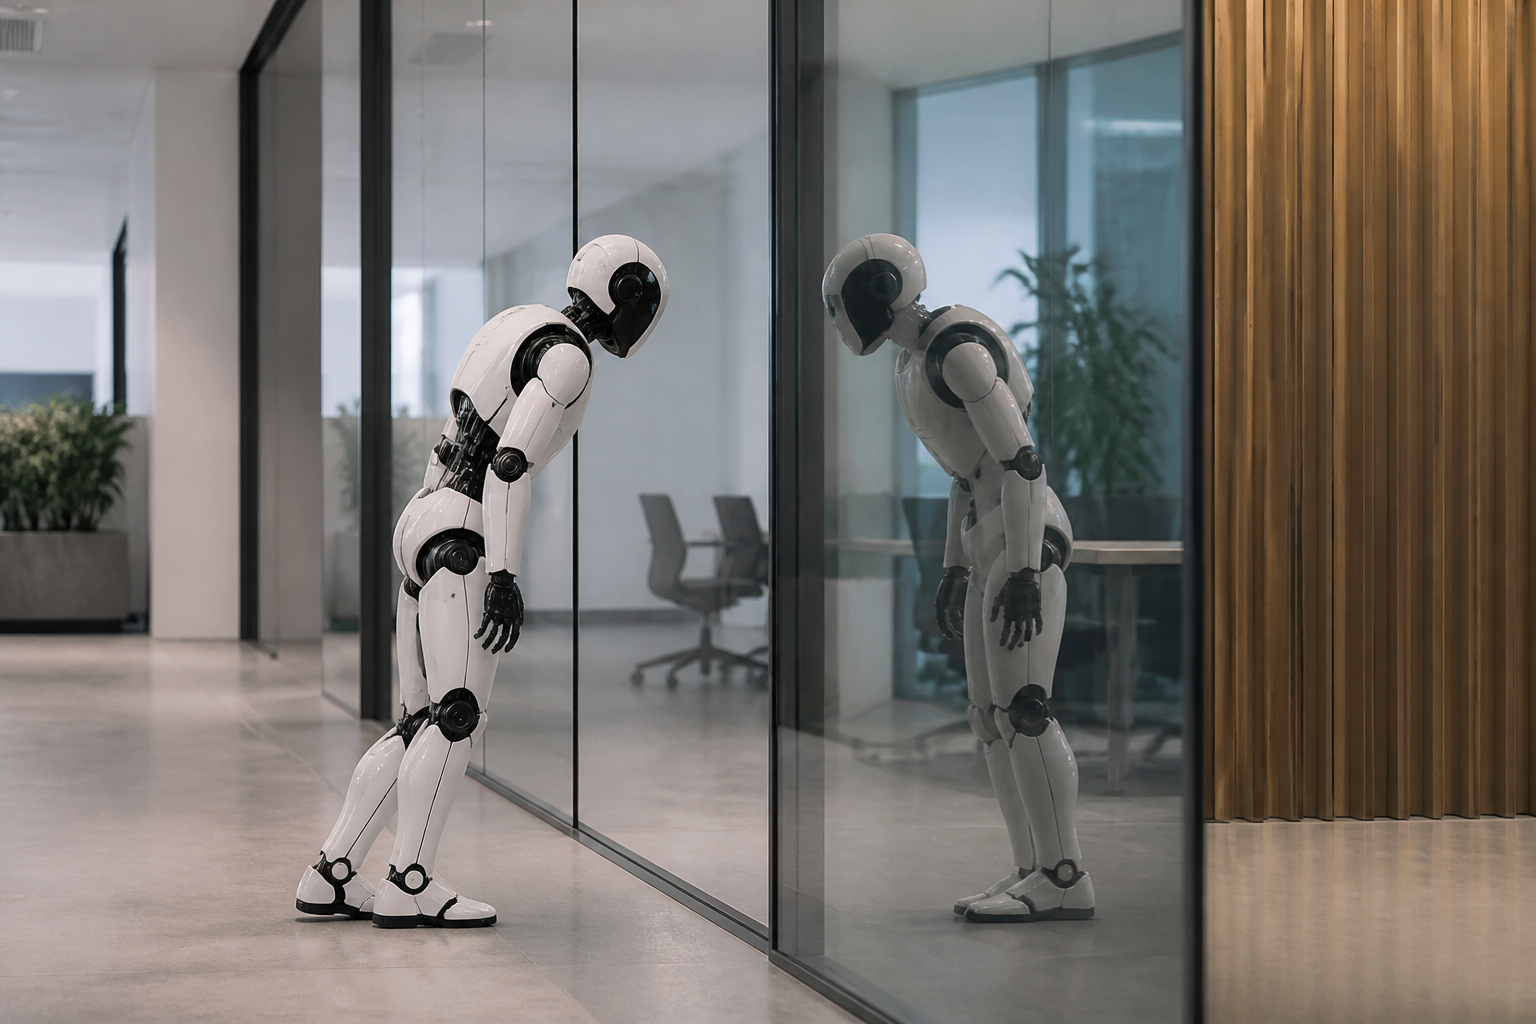
Las mamparas de cristal son habituales en oficinas, comercios y edificios públicos, pero representan uno de los obstáculos más difíciles de interpretar para un robot. Aunque una persona distingue con facilidad entre una vista despejada y una superficie que no puede atravesar, las cámaras y los sensores de estas máquinas pueden confundir el espacio visible al otro lado del vidrio con una zona libre.
Para afrontar este problema, investigadores de la Universidad de Maryland han desarrollado PolarDepth, un método que combina imágenes convencionales con información sobre la polarización de la luz. El objetivo es mejorar la estimación de profundidad y el cálculo del movimiento del robot en entornos donde las superficies transparentes, reflectantes o brillantes pueden provocar errores.
Cuando el mapa del robot deja de coincidir con la realidad
Un robot móvil necesita construir una representación del entorno para desplazarse con seguridad. A partir de los datos captados por sus sensores, calcula dónde están las paredes, los muebles y otros obstáculos, y utiliza esa información para planificar una ruta.
El problema aparece cuando el sensor interpreta mal una superficie. En el caso del cristal, una cámara puede mostrar mesas, sillas o personas situadas al otro lado de una mampara sin ofrecer una señal visual evidente de que existe una barrera entre ambos espacios. El resultado puede ser una ruta aparentemente despejada que, en realidad, termina en una pared transparente.
Los sensores láser tampoco resuelven siempre la situación. Parte de la señal puede atravesar el vidrio y rebotar en objetos posteriores, mientras que otra parte puede reflejarse o desviarse sin regresar correctamente al receptor. El resultado depende de factores como el ángulo de incidencia, el tipo de cristal y las condiciones de iluminación.
La polarización aporta una pista adicional
Las cámaras digitales convencionales registran principalmente el color y la intensidad de la luz. Sin embargo, la luz también tiene una propiedad llamada polarización, que describe la orientación de sus oscilaciones. Cuando la luz se refleja sobre una superficie, ese patrón puede cambiar y proporcionar información que no aparece de forma clara en una fotografía normal.
Las cámaras de polarización están diseñadas para medir esos cambios. De este modo, pueden ayudar a distinguir una superficie transparente o reflectante de un espacio abierto, incluso cuando la imagen en color no contiene suficiente textura para identificar la barrera.
Una cámara con dos formas de interpretar la escena
PolarDepth utiliza una única cámara de polarización para generar dos representaciones de la misma escena. La primera es una imagen RGB convencional, basada en los canales de color rojo, verde y azul. La segunda, denominada Polar-RGB, incorpora además información relacionada con la polarización de la luz.
El sistema calcula estimaciones de profundidad independientes a partir de ambas representaciones. La profundidad indica la distancia aproximada entre la cámara y cada punto de la escena. Después, un modelo entrenado combina los resultados píxel a píxel y concede más peso a la fuente que considera más fiable en cada zona.
En una superficie con buena textura, la imagen RGB puede ofrecer una estimación precisa. En cambio, ante una mampara de cristal o un reflejo, la información de polarización puede aportar señales adicionales. Esta combinación permite reducir la dependencia de una sola lectura y mejora la interpretación del espacio.
Mejoras en profundidad y movimiento
Los investigadores probaron el método en escenas reales y sintéticas con distintos elementos acristalados. Sus resultados mostraron mejoras frente a sistemas basados únicamente en imágenes RGB, tanto en la estimación de distancias como en la odometría visual.
La odometría visual es la técnica que permite calcular cuánto se ha desplazado una cámara a partir de los cambios observados entre varias imágenes. En un robot, esta información resulta esencial para saber dónde se encuentra, actualizar el mapa del entorno y mantener una trayectoria estable.
Aun así, las pruebas no demuestran que PolarDepth elimine por completo el riesgo de colisión. Mejorar la percepción del cristal no equivale automáticamente a garantizar una navegación autónoma segura. El robot todavía necesita interpretar correctamente esos datos, reaccionar a tiempo y coordinar la información con otros sensores y sistemas de control.
Otros enfoques para detectar mamparas
La dificultad no es nueva. En 2017, un equipo de la Universidad Tecnológica de Sídney estudió un sistema para reconocer paneles acristalados a partir de la intensidad de la luz láser reflejada. Sus investigadores integraron la técnica en un sistema de localización y creación de mapas, conocido como SLAM, que permite construir un mapa mientras el robot calcula su propia posición.
Durante las pruebas, realizadas con un robot PR2 en dos edificios de oficinas, el método identificó aproximadamente el 95 % de los paneles y no registró falsos positivos en esas evaluaciones. Su estrategia era diferente, pero confirma que la detección del vidrio requiere adaptar los sensores y los algoritmos a las propiedades físicas de cada superficie.
Un obstáculo pequeño, pero decisivo para los robots
La detección de paredes transparentes forma parte de un desafío más amplio: conseguir que los robots comprendan espacios diseñados para personas. Las máquinas que ya trabajan en fábricas y almacenes deben reconocer objetos, calcular distancias, ajustar la fuerza de agarre y reaccionar ante cambios imprevistos.
El uso de robots humanoides en entornos industriales avanza de forma gradual y, en muchos casos, bajo supervisión. Antes de que puedan compartir oficinas, tiendas o viviendas con plena autonomía, tendrán que resolver problemas que para una persona resultan elementales. Entre ellos está distinguir lo que puede verse de aquello que, aunque sea invisible, sigue siendo una barrera.