Un móvil olvidado se convierte en un robot bípedo capaz de caminar
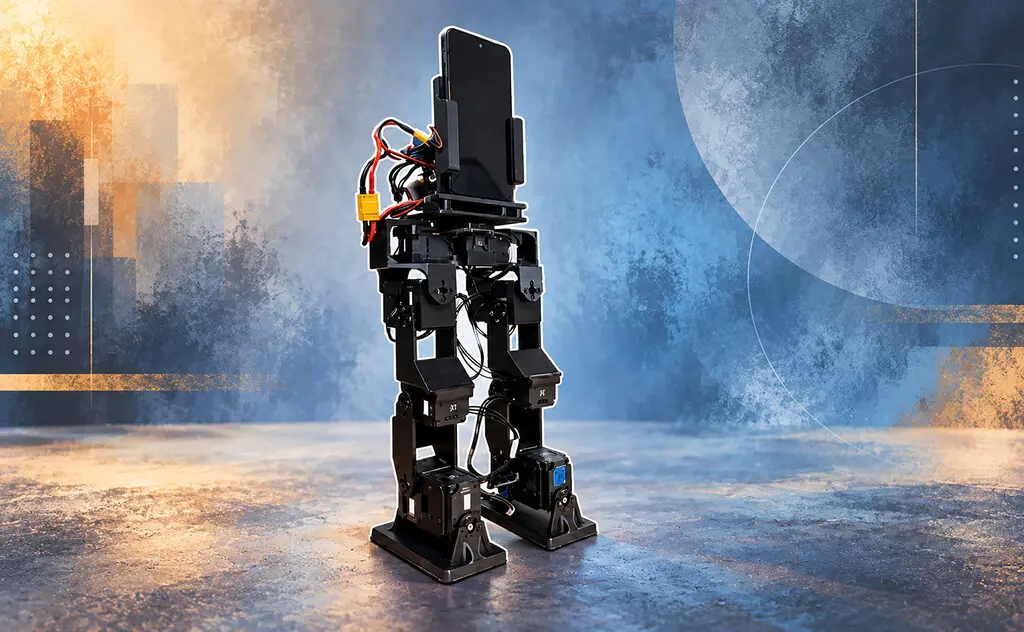
Un teléfono móvil antiguo puede tener una segunda vida mucho más ambiciosa que la de servir como dispositivo de repuesto. Investigadores de la Universidad de California en Los Ángeles (UCLA) han utilizado un smartphone como parte central de PhoneBot, un pequeño robot bípedo que ya es capaz de caminar, recuperar la posición tras caer y reconocer visualmente a una persona.
El proyecto demuestra que muchos móviles retirados todavía conservan componentes útiles para la robótica: cámara, procesador, sensores de movimiento y conexión inalámbrica. En lugar de limitarse a realizar llamadas o ejecutar aplicaciones, el teléfono puede actuar como el sistema encargado de percibir el entorno y coordinar los movimientos de una máquina.
Un robot de 48 centímetros con un móvil en el torso
PhoneBot mide 48,3 centímetros de altura y pesa alrededor de 1,8 kilos, incluido el smartphone instalado en su torso. Su estructura cuenta con 13 articulaciones motorizadas, que deben coordinarse para que el robot pueda mantener el equilibrio y desplazar sus piernas sin caer.
El desarrollo corre a cargo de RoMeLa, un laboratorio especializado en robótica de UCLA. El estudio técnico del proyecto se publicó en octubre de 2026 y recoge las pruebas realizadas tanto en simulaciones informáticas como con un prototipo físico.
El teléfono funciona como una especie de cerebro integrado. Sus sensores permiten conocer la inclinación y los movimientos del robot, mientras que su procesador calcula las órdenes necesarias para corregir la postura. La cámara añade información visual sobre lo que hay delante del dispositivo.
El móvil se encarga de percibir y calcular
Para mantener el equilibrio, PhoneBot necesita saber continuamente si está inclinado hacia delante, hacia atrás o hacia uno de los lados. Los sensores de movimiento del smartphone aportan esos datos, que se utilizan para ajustar la posición de las articulaciones en tiempo real.
Las órdenes se envían mediante Wi-Fi a una pequeña placa electrónica situada en el cuerpo del robot. Esta placa se comunica con los motores y transforma las instrucciones digitales en movimientos físicos. El usuario también puede enviar órdenes de desplazamiento al sistema.
El diseño separa dos tareas diferentes. Por un lado, el robot debe conservar la estabilidad mientras camina. Por otro, tiene que decidir hacia dónde moverse. Esta división permite que el sistema de control se centre en el equilibrio sin mezclarlo necesariamente con las decisiones relacionadas con la navegación.
Aprendizaje por refuerzo para aprender a caminar
Tener dos piernas no garantiza que una máquina sepa andar. A diferencia de un robot con ruedas, un robot bípedo debe repartir el peso de su cuerpo, colocar cada pie en el momento adecuado y preparar el siguiente paso sin perder la estabilidad.
Los investigadores entrenaron el sistema mediante aprendizaje por refuerzo. Esta técnica de inteligencia artificial permite que un modelo mejore su comportamiento a través de recompensas y penalizaciones. Si una acción contribuye a mantener el equilibrio o completar un paso, el sistema recibe una valoración positiva; si provoca una caída, la valoración es negativa.
Gran parte del entrenamiento se realizó en simulaciones, donde el robot podía repetir miles de intentos sin riesgo de dañar el prototipo. Durante las pruebas, el equipo observó que PhoneBot tendía a favorecer una de sus piernas. Para corregirlo, incorporó un mecanismo que fomenta movimientos más simétricos.
Después, el sistema de control se trasladó al robot físico. Las demostraciones muestran que PhoneBot puede caminar sobre superficies planas y levantarse después de quedar boca abajo, dos capacidades que requieren coordinar varias articulaciones de forma precisa.
Reconocimiento visual y conversación con ayuda externa
La cámara del teléfono también permite detectar a una persona y orientar el torso hacia ella. Esta función muestra que el smartphone puede participar en la percepción visual del robot, aunque no significa que PhoneBot pueda seguir a alguien de forma autónoma por cualquier entorno.
El prototipo incluye funciones de conversación, pero el procesamiento del reconocimiento de voz y del modelo de lenguaje se realiza en un ordenador externo. Por tanto, el móvil no ejecuta por sí solo todas las capacidades de inteligencia artificial asociadas a la interacción verbal.
Incluso un teléfono de 2017 puede servir
Uno de los aspectos más llamativos del proyecto es que los investigadores probaron también un Honor 9, un móvil presentado en 2017. Además, utilizaron otros tres dispositivos Android económicos más recientes.
El Honor 9 pudo ejecutar las funciones principales evaluadas, aunque no fue compatible con el mapeo del entorno mediante ARCore. Esta tecnología de realidad aumentada permite interpretar el espacio utilizando la cámara y otros sensores, pero el teléfono no disponía de los servicios necesarios de Google en Estados Unidos.
El resultado sugiere que un robot de este tipo no necesita necesariamente un móvil de última generación. La potencia de procesamiento, la calidad de los sensores y la compatibilidad del software siguen siendo importantes, pero los dispositivos antiguos todavía pueden ofrecer recursos suficientes para determinados experimentos.
Un coste de unos 400 dólares sin contar el teléfono
El cuerpo del PhoneBot cuesta aproximadamente 400 dólares en componentes, sin incluir el smartphone. Los motores de las 13 articulaciones representan una parte importante del presupuesto, ya que deben proporcionar la fuerza y la precisión necesarias para mover las piernas.
El equipo ha compartido documentación y archivos de diseño para facilitar la reproducción del prototipo. Sin embargo, la licencia limita los usos comerciales, por lo que el proyecto no encaja completamente con la definición habitual de hardware de código abierto. Tampoco está confirmado que todo el software necesario se encuentre disponible públicamente.
Una plataforma para investigar robots bípedos
La idea de utilizar un teléfono como centro de control de un robot no es nueva. En 2021 ya se presentó OpenBot, un proyecto que convertía un smartphone en el sistema principal de un pequeño vehículo con ruedas cuyo cuerpo podía fabricarse por unos 50 dólares.
La novedad de PhoneBot está en trasladar ese planteamiento a un robot que camina sobre dos piernas. El equilibrio convierte la locomoción bípeda en un desafío mucho mayor que el desplazamiento con ruedas, pero también abre una vía de experimentación más asequible para universidades, estudiantes y aficionados a la robótica.
Por ahora, PhoneBot no está preparado para realizar tareas domésticas. No tiene brazos para coger objetos, su marcha se ha entrenado sobre suelos planos y sus motores económicos limitan el rendimiento en terrenos irregulares. Los investigadores planean añadir brazos ligeros y probar superficies más complejas.
El proyecto deja una conclusión sencilla: un móvil que parece obsoleto para las comunicaciones todavía puede conservar los elementos necesarios para convertirse en el cerebro de un robot. En UCLA han demostrado que, con una estructura adecuada y un sistema de inteligencia artificial bien entrenado, ese teléfono olvidado puede incluso aprender a caminar.