Intrinsic libera herramientas de robótica industrial para acelerar el desarrollo con ROS
Intrinsic ha dado un paso relevante para facilitar la creación de aplicaciones de robótica industrial. La compañía de software, especializada en inteligencia artificial física y vinculada a Google, ha publicado parte de su tecnología bajo la licencia abierta Apache 2.0.
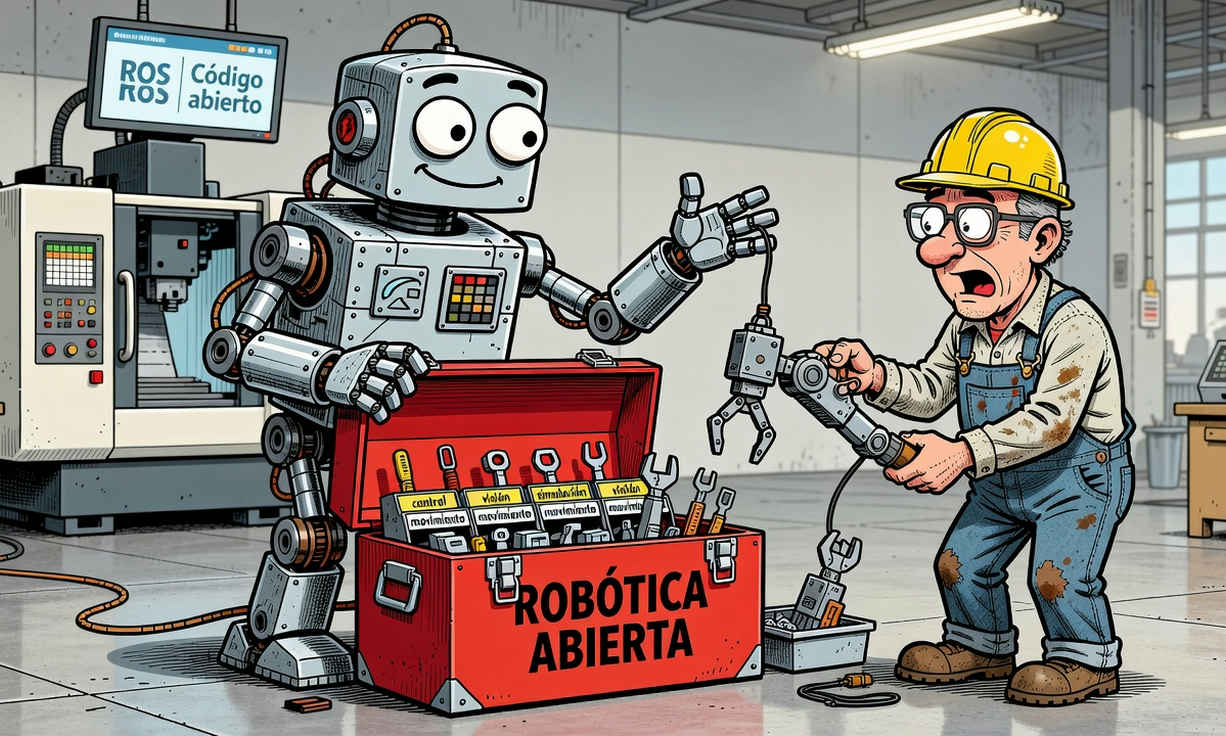
El paquete reúne componentes compatibles con ROS, el ecosistema de referencia para desarrollar software robótico. Incluye herramientas relacionadas con el control, el movimiento, la visión artificial, la simulación y la integración de distintos equipos de hardware.
Menos tiempo resolviendo tareas básicas
El objetivo principal es reducir la cantidad de trabajo que los equipos de ingeniería deben realizar desde cero. En un proyecto de robótica, una parte importante del desarrollo no consiste necesariamente en crear una aplicación diferenciadora, sino en conectar sensores, configurar actuadores, coordinar movimientos y adaptar el sistema a cada máquina.
Al ofrecer componentes reutilizables, Intrinsic pretende que los desarrolladores puedan concentrarse antes en la lógica de la aplicación y en los procesos industriales que quieren automatizar. Esto puede resultar especialmente útil en entornos donde conviven robots, cámaras, sensores y herramientas de fabricantes diferentes.
La licencia Apache 2.0 permite utilizar, modificar y redistribuir el código con un marco flexible para proyectos de software. Para empresas y comunidades de desarrolladores, este tipo de licencia facilita la experimentación y la adaptación de las herramientas a necesidades concretas, tanto en investigación como en producción.
ROS como punto de conexión para la robótica
ROS no es un sistema operativo tradicional, sino un conjunto de bibliotecas, herramientas y estándares que ayuda a construir aplicaciones robóticas. Su arquitectura permite separar funciones y conectar módulos que se ocupan de tareas como la percepción del entorno, la planificación de trayectorias o el control de un brazo robótico.
La compatibilidad con este ecosistema amplía el alcance de las herramientas de Intrinsic. Los desarrolladores que ya trabajan con ROS pueden incorporar estos componentes a sus flujos de trabajo sin tener que adoptar necesariamente una plataforma cerrada o rediseñar toda la arquitectura de un proyecto.
Esta apertura también puede favorecer la colaboración entre fabricantes, integradores, universidades y empresas de automatización. En un sector marcado por la diversidad de dispositivos, los estándares comunes son importantes para evitar que cada proyecto dependa de soluciones aisladas.
Control, movimiento y visión en una misma propuesta
El conjunto publicado abarca varias capas habituales en una aplicación de robótica industrial. Las herramientas de control permiten gestionar el comportamiento de los equipos, mientras que los componentes de movimiento ayudan a coordinar desplazamientos y operaciones con precisión.
La parte de visión resulta esencial para que un robot pueda identificar objetos, interpretar su posición o reaccionar ante cambios en el entorno. En líneas de producción flexibles, esta capacidad permite automatizar tareas que no siempre se desarrollan en condiciones idénticas.
La simulación aporta otra ventaja importante. Antes de probar una aplicación sobre una máquina real, los equipos pueden evaluar determinados comportamientos en un entorno virtual. Esto ayuda a detectar errores, estudiar trayectorias y reducir el riesgo de interrupciones o daños durante las primeras fases del desarrollo.
La integración de hardware sigue siendo un reto
La publicación de estos componentes no elimina por completo la complejidad de la robótica industrial. Cada instalación puede utilizar controladores, sensores, cámaras y robots con características distintas. Además, los requisitos de seguridad, precisión y disponibilidad varían según el sector y la tarea que se quiera automatizar.
Por eso, el valor de la propuesta está también en ofrecer una base común sobre la que construir. La posibilidad de conectar el software con diferentes configuraciones de hardware puede reducir duplicidades y acelerar las fases de prototipado, aunque la adaptación final seguirá dependiendo de cada proyecto.
Un movimiento hacia una robótica más abierta
La decisión de Intrinsic se enmarca en una tendencia creciente hacia herramientas abiertas para desarrollar robots industriales. La disponibilidad de código y componentes reutilizables puede ayudar a que más empresas prueben soluciones avanzadas sin tener que asumir desde el principio todo el coste de una plataforma propietaria.
También puede impulsar la creación de nuevas aplicaciones basadas en inteligencia artificial, especialmente aquellas que necesitan combinar percepción, planificación y acción física. En este ámbito, contar con piezas de software que puedan integrarse y modificarse resulta tan importante como disponer de modelos de IA capaces de interpretar el entorno.
- Componentes publicados bajo licencia Apache 2.0.
- Compatibilidad con el ecosistema de desarrollo ROS.
- Herramientas para control, movimiento, visión y simulación.
- Opciones para facilitar la integración con diferentes equipos de hardware.
- Menos trabajo inicial para crear aplicaciones de robótica industrial.
Con esta apertura, Intrinsic busca acelerar la innovación en robótica industrial y facilitar que los desarrolladores pasen antes de la configuración técnica a la resolución de problemas reales. El resultado dependerá de la adopción por parte de la comunidad y de la capacidad de estas herramientas para integrarse en instalaciones industriales de distintas características.