Unitree quiere que sus robots humanoides aprendan a programarse y mejorarse solos
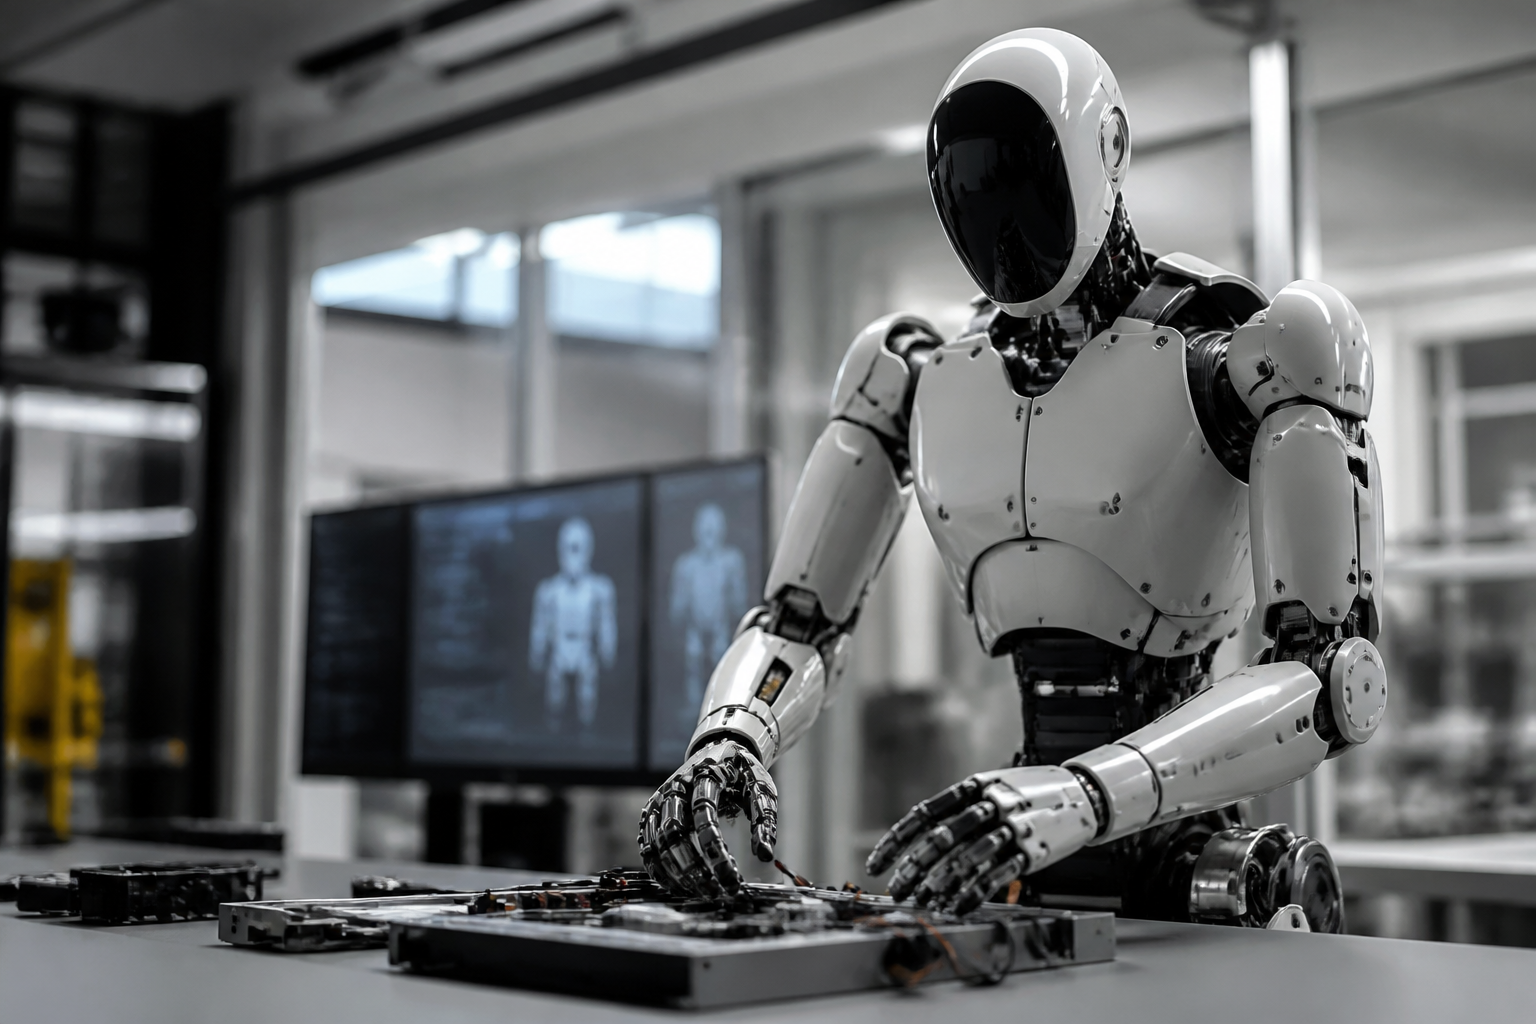
La carrera por desarrollar robots humanoides capaces de realizar tareas útiles entra en una nueva fase. Unitree Robotics, uno de los fabricantes chinos más visibles del sector, trabaja en un sistema de inteligencia artificial que pretende automatizar buena parte del proceso de diseño, entrenamiento y mejora de sus máquinas.
La propuesta fue presentada por el fundador de la compañía, Wang Xingxing, durante una conferencia sobre inteligencia física celebrada este jueves en Hangzhou. El objetivo es crear un ciclo de desarrollo autoevolutivo: una plataforma capaz de investigar, escribir código de control, probarlo en simulaciones y aprender de los resultados con una intervención humana cada vez menor.
Un circuito cerrado para enseñar nuevas habilidades
En la actualidad, enseñar una habilidad nueva a un robot humanoide requiere un proceso largo y costoso. Los ingenieros deben recopilar datos, entrenar modelos de inteligencia artificial, ajustar los movimientos y repetir las pruebas en distintos escenarios.
Además, una habilidad que funciona en un laboratorio no siempre se comporta igual en una casa, una fábrica o un almacén. Los cambios en la iluminación, el suelo, el peso de los objetos o la distribución del espacio pueden obligar a rehacer parte del entrenamiento.
Unitree quiere automatizar ese ciclo mediante un sistema denominado Unitree Rehearsal. Su funcionamiento se basa en varios agentes de IA que colaboran en distintas fases del desarrollo:
- Localizan investigaciones y métodos relevantes para resolver una tarea.
- Generan código de control para dirigir los movimientos del robot.
- Prueban ese código en entornos virtuales y simulaciones.
- Seleccionan las estrategias con mejores resultados.
- Verifican las soluciones antes de llevarlas a una máquina real.
- Evalúan el comportamiento y utilizan los resultados para iniciar una nueva ronda.
La evaluación incluiría supervisión humana cuando fuese necesario. De esta forma, el sistema no se limitaría a ejecutar instrucciones, sino que podría comparar diferentes soluciones y perfeccionar progresivamente sus modelos de control.
Más robots, más datos y mejores modelos
La estrategia de Unitree se apoya en una idea habitual en el desarrollo de inteligencia artificial: cuantos más datos de calidad recibe un modelo, más posibilidades tiene de mejorar. En este caso, una flota de robots desplegada en el mundo real podría generar información sobre movimientos, obstáculos, errores y formas de manipular objetos.
Esos datos servirían para entrenar nuevos modelos, que a su vez permitirían a los robots adquirir más habilidades. El resultado sería un ciclo de retroalimentación entre el software, las simulaciones y las máquinas físicas.
Wang considera que los modelos de IA de propósito general, diseñados para resolver tareas muy diferentes, tendrán un papel cada vez más importante en este proceso. Unitree asegura haber probado modelos avanzados en sus robots y afirma que, en experimentos internos, algunas máquinas han realizado actividades como pintar o jugar al Go sin recibir un entrenamiento específico para cada tarea.
Estas demostraciones apuntan a un cambio de enfoque. Hasta ahora, la compañía se ha hecho conocida por sus robots cuadrúpedos y humanoides capaces de bailar, correr, boxear o ejecutar movimientos acrobáticos. Sin embargo, el reto industrial consiste ahora en convertir esas capacidades físicas en utilidad práctica.
El gran reto: pasar de la simulación al mundo real
La iniciativa se encuentra todavía en una fase de prueba de concepto. No está claro con qué eficiencia funciona el sistema, cuánto tiempo necesita para aprender una habilidad ni hasta qué punto puede transferirla de un entorno virtual a uno real.
La llamada sim-to-real, o transferencia de la simulación al mundo físico, es uno de los problemas centrales de la robótica. En un entorno digital, las condiciones están controladas y los posibles escenarios pueden repetirse miles de veces. En una vivienda real, en cambio, cada objeto, superficie y movimiento puede introducir una variación inesperada.
Los robots parecen desenvolverse mejor en tareas de planificación y navegación. Pueden identificar rutas, elegir objetivos y calcular movimientos generales. La manipulación precisa sigue siendo mucho más complicada.
Agarrar un objeto es una acción relativamente sencilla. Ensamblar piezas pequeñas, aplicar la fuerza adecuada y corregir la posición en tiempo real exige coordinar sensores, motores y modelos de IA con una precisión todavía difícil de conseguir.
El propio Wang ha señalado que alinear las entradas y salidas del modelo con el comportamiento de un robot físico sigue siendo el principal desafío. Un sistema puede generar una instrucción correcta en términos abstractos, pero eso no garantiza que los actuadores sean capaces de ejecutarla con seguridad y exactitud.
¿Robots domésticos en 2027?
Unitree espera que sus robots puedan empezar a llegar a los hogares a finales de este año o durante el próximo. Wang también ha planteado que los humanoides podrían ser capaces de ordenar habitaciones entre 2027 y 2028.
Son previsiones ambiciosas, especialmente si se comparan con el rendimiento actual de estas máquinas fuera de entornos controlados. Un índice de robótica de la Universidad de Stanford publicado en 2026 situaba en torno al 12% el porcentaje de tareas domésticas que los robots lograban completar con éxito en condiciones reales, pese a obtener resultados mucho mejores en simulaciones.
La automatización del desarrollo puede acelerar el progreso, pero no elimina las limitaciones de hardware, seguridad, autonomía energética y fiabilidad. Unitree intenta resolver una parte esencial del problema: conseguir que sus robots aprendan más deprisa. La cuestión decisiva será comprobar si ese aprendizaje se traduce en máquinas capaces de trabajar de forma constante, segura y útil fuera del laboratorio.