Un perro robot guiado por inteligencia artificial aprende a recorrer cultivos y viñedos
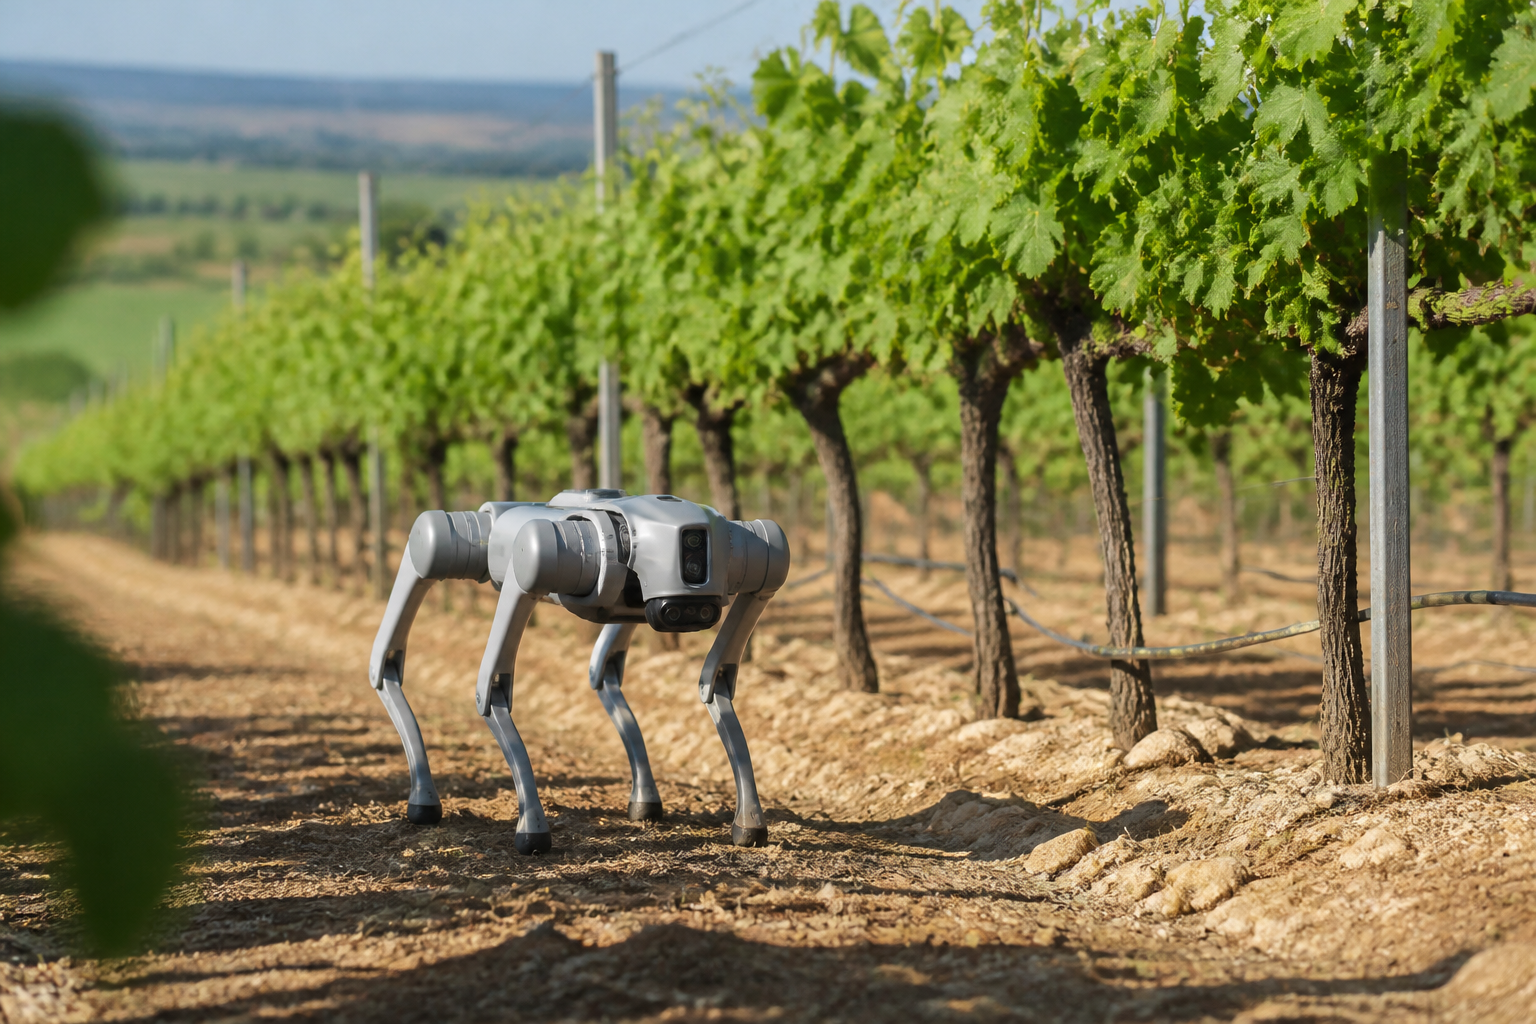
El proyecto extremeño AGRHOUND está probando un robot cuadrúpedo capaz de desplazarse por terrenos agrícolas, recopilar datos de los cultivos y ayudar a los agricultores a decidir cuándo cosechar o dónde tomar muestras. La iniciativa, todavía en una fase inicial, busca convertir la robótica y la inteligencia artificial en herramientas prácticas para la agricultura de precisión.
El desarrollo corre a cargo del Centro Tecnológico Agroalimentario de Extremadura (CTAEX), que trabaja en una plataforma móvil preparada para moverse de forma autónoma entre las hileras de un viñedo, en plantaciones de frutos rojos y dentro de macrotúneles e invernaderos.
Las primeras pruebas se realizan en los viñedos de Bodegas Familiares Matarromera, en Valladolid, y en los cultivos de moras bajo macrotúnel de Social Berries, en Huelva. El objetivo es comprobar si un mismo sistema puede adaptarse a entornos agrícolas muy diferentes.
Una plataforma con patas para recoger datos del campo
La agricultura de precisión utiliza sensores, aplicaciones y sistemas de análisis para conocer con mayor detalle el estado de una explotación. Hasta ahora, buena parte de estas herramientas se ha apoyado en dispositivos instalados en el terreno, imágenes captadas por drones o registros tomados manualmente.
El robot de AGRHOUND añade una plataforma capaz de desplazarse directamente por la parcela. Sus cuatro patas le permiten superar algunos obstáculos y acceder a zonas donde un vehículo con ruedas podría tener más dificultades, como terrenos irregulares, pendientes o espacios estrechos entre plantas.
Durante sus recorridos, el robot puede utilizar cámaras y otros sensores para observar el estado de las plantas y los frutos. También está previsto que combine sus datos con los obtenidos por drones, con el fin de construir una visión más completa de cada cultivo.
La inteligencia artificial decidirá dónde mirar
El sistema no se limita a desplazarse de un punto a otro. Los investigadores trabajan en algoritmos de inteligencia artificial capaces de interpretar los datos recogidos y transformarlos en información útil para el agricultor.
Un algoritmo es un conjunto de instrucciones que permite a un sistema analizar información y tomar decisiones siguiendo unos criterios determinados. En este caso, la IA puede aprender a reconocer patrones relacionados con la maduración de la fruta, el vigor de las plantas o las diferencias entre distintas zonas de una parcela.
Una de las siguientes metas es que el robot genere mapas espectrales en tiempo real. Estos mapas representan la respuesta de las plantas ante diferentes bandas de luz, algunas de ellas invisibles para el ojo humano. Al analizar esas variaciones, el sistema puede estimar el grado de madurez de la fruta o detectar cambios en el estado de la vegetación.
Con esa información, la plataforma podría sugerir qué áreas están listas para la cosecha, qué puntos requieren una inspección más detallada o dónde conviene recoger muestras. Los resultados se mostrarían en una aplicación sencilla, diseñada para que agricultores y técnicos puedan consultarlos sin necesidad de dominar técnicas avanzadas de análisis de datos.
El reto de moverse entre viñas y macrotúneles
La navegación autónoma es uno de los principales desafíos del proyecto. En un viñedo, el robot debe desplazarse por terrenos con desniveles, evitar obstáculos y mantener su trayectoria entre las hileras. En los macrotúneles, además, tiene que operar en un espacio limitado sin golpear las estructuras que protegen las plantas.
La autonomía significa que el robot puede calcular su posición y elegir una ruta sin depender continuamente de un operador. Para hacerlo necesita combinar sensores, sistemas de localización y software capaz de interpretar el entorno.
El equipo ya dispone de un algoritmo avanzado para trabajar con uva tempranillo, fruto de investigaciones anteriores en agricultura de precisión. En el caso de las moras, el desarrollo parte prácticamente desde el principio, ya que las características de la planta y del cultivo son diferentes.
Una posible fase futura: tomar muestras sin ayuda
La última etapa planteada para AGRHOUND contempla que el robot identifique diferencias entre varias zonas de una parcela, decida dónde debe dirigirse y recoja muestras mediante un brazo robótico. De esta forma, podría automatizar tareas que actualmente requieren desplazamientos y comprobaciones manuales.
El sistema no pretende sustituir el criterio de los profesionales del campo. Su función sería ampliar la capacidad de supervisión, recorrer más superficie en menos tiempo y obtener información que resulta difícil recopilar de forma periódica.
El proyecto se enmarca en el concepto de Agricultura 5.0, que combina robótica, sensores, conectividad, digitalización e inteligencia artificial para mejorar la eficiencia de las explotaciones. En el consorcio participan CTAEX, Matarromera, Social Berries 4.0, SpectralGeo y SOLTEL, con el apoyo de la Fundación Prodti.
Las cosechas de 2027 y 2028 serán decisivas
AGRHOUND comenzó en junio y está previsto que continúe hasta principios de 2029. Durante la primera fase, los investigadores se centran en recopilar datos, ajustar los sistemas de navegación y poner en marcha los modelos de inteligencia artificial.
Las campañas de cosecha de 2027 y 2028 servirán para alimentar el sistema con nuevos datos y comprobar su funcionamiento en condiciones reales. El proyecto está cofinanciado por la Unión Europea, a través del Fondo Europeo Agrícola de Desarrollo Rural, y por el Ministerio de Agricultura, Pesca y Alimentación.
El desafío final será demostrar que el perro robot resulta realmente útil y rentable para las explotaciones agrícolas. También tendrá que ser lo bastante sencillo y resistente como para integrarse en el trabajo diario del campo. Si supera esas pruebas, podría convertirse en una herramienta complementaria para mejorar la toma de decisiones en cultivos muy distintos.